

I. Podstawowa zasada: w jaki sposób sprężone powietrze przekształca się w moc mechaniczną?
Jako główny siłownik w układach pneumatycznych, pneumatyczny cylinder pneumatyczny polegają na precyzyjnym połączeniu mechaniki płynów i struktury mechanicznej w celu konwersji energii. Szczegółowa analiza musi obejmować trzy kluczowe aspekty: charakterystykę zasilania powietrzem, szczegóły konstrukcyjne i zasady korzyści.
Z punktu widzenia podstaw zaopatrzenia w powietrze, sprężone powietrze przemysłowe wymaga zabiegów suszenia, filtracji i stabilizacji ciśnienia. Zazwyczaj ciśnieniowy punkt rosy powinien wynosić poniżej -20°C, a wielkość cząstek zanieczyszczeń stałych powinna być mniejsza niż 5 μm, aby zapobiec uszkodzeniu wewnętrznych elementów butli. Gdy oczyszczone sprężone powietrze dostaje się do komory cylindra przez zawór elektromagnetyczny, najpierw przechodzi przez otwór wlotowy powietrza w pokrywie końcowej, a następnie jest równomiernie rozprowadzane po obu stronach tłoka poprzez tuleję buforową (w niektórych modelach), aby zapewnić stabilne ciśnienie działające na powierzchnię czołową tłoka.
Biorąc za przykład cylinder dwustronnego działania z pojedynczym tłoczyskiem, wewnętrzna ściana cylindra cylindra poddawana jest precyzyjnemu honowaniu, uzyskując chropowatość powierzchni Ra 0,2-0,4 μm. Współpracuje z kombinowanymi uszczelkami (zwykle poliuretanowymi pierścieniami prowadzącymi typu U-ring) na tłoku, aby uzyskać dwukierunkowe uszczelnienie. Pierścienie prowadzące, wykonane głównie z politetrafluoroetylenu (PTFE), nie tylko zmniejszają bezpośrednie tarcie pomiędzy tłokiem a tuleją cylindra, ale także zapewniają współosiowość tłoka, zapobiegając uginaniu się tłoczyska. Kiedy sprężone powietrze dostaje się do komory beztłoczyskowej, ciśnienie gazu popycha tłok w kierunku komory prętowej, podczas gdy gaz z komory prętowej jest odprowadzany przez otwór wydechowy. Podczas procesu wydechu w niektórych modelach stosuje się tłumik w celu zmniejszenia hałasu (zwykle obniżając hałas z 85 dB do poniżej 65 dB). I odwrotnie, gdy powietrze dostaje się do komory tłoczyska, tłok porusza się w przeciwnym kierunku, kończąc cykl posuwisto-zwrotny.
Jeśli chodzi o efektywność konwersji energii, na sprawność mechaniczną cylindra wpływa głównie tarcie uszczelnienia i ściśliwość gazu. W idealnych warunkach sprawność konwersji energii ciśnienia na energię mechaniczną może osiągnąć 95%. Jednakże w zastosowaniach praktycznych, ze względu na straty tarcia uszczelnienia (około 5%-10%) i wyciek gazu (około 2%-5%), rzeczywista sprawność utrzymuje się zwykle w przedziale 70%-90%. Niemniej jednak w porównaniu z układami hydraulicznymi cylindry pneumatyczne nie wymagają skomplikowanych obwodów, takich jak zbiorniki oleju i rurociągi, co skutkuje krótszą drogą przenoszenia energii i większą szybkością reakcji. Czas opóźnienia od dopływu powietrza do ruchu tłoczyska można regulować w zakresie 0,02–0,05 sekundy, dzięki czemu są one szczególnie przydatne w scenariuszach pracy z dużą częstotliwością (np. sortowanie podzespołów elektronicznych, które może wykonać 30–50 cykli na minutę).
Na podkreślenie zasługują także ich zalety w zakresie adaptacji do środowiska: sprężone powietrze samo w sobie jest nietoksyczne i bezwonne, a nawet w przypadku wycieku nie zanieczyszcza przedmiotów obrabianych ani środowiska. Dlatego są szeroko stosowane w przemyśle opakowań do żywności (np. maszyny do formowania czekolady) i przemyśle preparatów farmaceutycznych (np. sprzęt do napełniania szczepionek). W porównaniu z siłownikami elektrycznymi cylindry pneumatyczne są trwalsze w środowiskach wilgotnych (np. sprzęt myjni samochodowych) i zapylonych (np. sprzęt do przesiewania rud), eliminując obawy o uszkodzenie silnika przez wilgoć lub przedostanie się pyłu do uzwojeń powodując nieprawidłowe działanie. Dodatkowo cylindry pneumatyczne charakteryzują się większą wytrzymałością na przeciążenia. Gdy obciążenie przekracza wartość znamionową, tłoczysko przestaje się poruszać, nie spalając się jak silnik; normalne działanie można przywrócić po prostu poprzez zmniejszenie obciążenia, co skutkuje niższymi kosztami konserwacji.
II. Analiza typu: który typ cylindra pasuje do różnych scenariuszy?
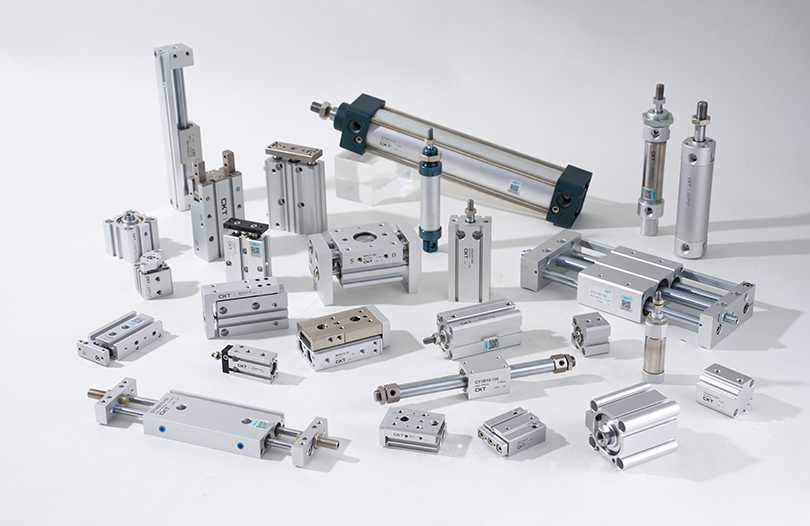
Klasyfikacja typów cylindrów opiera się na dogłębnym dopasowaniu projektu konstrukcyjnego, parametrów użytkowych i wymagań scenariusza. Każdy typ ma swoją unikalną logikę aplikacji i granice wydajności:
1. Typ ruchu liniowego: podstawowy wybór w scenariuszach konwencjonalnych
Cylindry jednostronnego działania: Oprócz typowego typu ze sprężyną powrotną, dostępne są typy z powrotem grawitacyjnym (odpowiednie do scenariuszy montażu pionowo w dół, takich jak otwieranie bramy silosu) i typy z powrotem ciśnieniowym (uzyskujące powrót przez inny obwód powietrza pod niskim ciśnieniem, odpowiedni do wąskich przestrzeni, w których nie można zainstalować sprężyn). Ich cechą konstrukcyjną jest to, że do sterowania potrzebny jest tylko jeden wlot powietrza, co pozwala zaoszczędzić liczbę zaworów elektromagnetycznych, a ich koszt jest o 15% -20% niższy w porównaniu z cylindrami dwustronnego działania. Jednakże, ograniczone metodą powrotną, ich siła powrotna jest zwykle mniejsza niż siła naporowa (siła powrotna typów sprężynowo-powrotnych wynosi około 30% - 50% siły naporowej), a skok nie powinien być zbyt długi (zwykle nie przekraczający 300 mm, w przeciwnym razie sprężyna jest podatna na uszkodzenia zmęczeniowe). W zastosowaniach praktycznych, takich jak pozycjonowanie materiałów na liniach montażowych, nacisk cylindrów jednostronnego działania można kontrolować poprzez regulację ciśnienia zasilania powietrzem (zwykle ustawianego na 0,3–0,5 MPa), aby uniknąć zmiażdżenia przedmiotów obrabianych, a przełączniki magnetyczne można wykorzystać do dokładnego wykrywania, czy tłok jest na swoim miejscu.
Siłowniki dwustronnego działania: W oparciu o metody montażu można je podzielić na typy standardowe (kołnierz przedni, kołnierz tylny, mocowanie na łapach, mocowanie na czopie itp.) i typy kompaktowe (zintegrowana konstrukcja cylindra i pokrywy końcowej, zmniejszająca długość o 20% -30%). Obie strony tłoka wytrzymują ciśnienie, a różnica między siłą pchania i ciągnięcia wynika głównie z pola przekroju poprzecznego tłoczyska (efektywna powierzchnia nośna komory tłoczyska jest równa efektywnej powierzchni nośnej komory beztłoczyskowej pomniejszonej o pole przekroju poprzecznego tłoczyska). Biorąc za przykład cylinder o średnicy otworu 50 mm i średnicy tłoczyska 20 mm, nacisk komory beztłoczyskowej wynosi około 980 N, a siła uciągu komory tłoczyska wynosi około 750 N. Dlatego w scenariuszach podnoszenia pionowego z dużymi ładunkami priorytet należy nadać kierunkowi przenoszenia siły w komorze beztłoczyskowej. Na zautomatyzowanych liniach produkcyjnych cylindry dwustronnego działania są często używane w połączeniu z urządzeniami prowadzącymi (np. Prowadnicami liniowymi) w celu poprawy dokładności ruchu. Na przykład w urządzeniach do dokręcania śrub na liniach montażowych części samochodowych cylinder napędza wał napinający, poruszając się w górę i w dół, osiągając powtarzalną dokładność pozycjonowania wynoszącą ± 0,1 mm.
Miniaturowe/cienkie cylindry: Miniaturowe cylindry (o średnicach otworów takich jak 6 mm, 8 mm, 10 mm) zwykle mają tuleję cylindra wykonaną ze stali nierdzewnej, a tłoczyska są powlekane twardym chromowaniem (grubość powłoki 5-10 μm), aby wytrzymać lekkie uderzenia. Podczas montażu modułów kamer do telefonów komórkowych miniaturowe cylindry muszą dociskać elementy obiektywu w celu uzyskania pozycjonowania na poziomie mikrona, dlatego też stabilność ruchu cylindra stawiane są wysokie wymagania. Zazwyczaj wyposażone są w przepustnice (np. zawory iglicowe) umożliwiające regulację prędkości w zakresie 50-100mm/s. Cienkie cylindry (o średnicach otworów 20mm-100mm) posiadają zaślepki wykonane metodą tłoczenia, co zmniejsza wagę o 40% w porównaniu ze standardowymi typami, dzięki czemu nadają się do montażu w wąskich przestrzeniach, np. pomiędzy rolkami maszyny drukarskiej i pod głowicami obrabiarek CNC. Niektóre cienkie cylindry zawierają również rowki montażowe przełączników magnetycznych, co eliminuje potrzebę stosowania dodatkowych wsporników i oszczędza czas instalacji. Mają konstrukcję podwójnego uszczelnienia (uszczelnienie główne i uszczelnienie wtórne), z kontrolowaną szybkością wycieku poniżej 5 ml/min (w standardowych warunkach).
2. Cylindry beztłoczyskowe: rozwiązanie zoptymalizowane pod kątem przestrzeni dla scenariuszy o długim skoku
Podstawową technologią mechanicznie sprzężonych cylindrów beztłoczyskowych jest system uszczelnień. W szczelinie cylindra cylindra zastosowano dwuwarstwową taśmę uszczelniającą (wewnętrzna taśma uszczelniająca z poliuretanu i zewnętrzna taśma pyłoszczelna z kauczuku nitrylowego). Taśma uszczelniająca jest mocowana za pomocą uszczelniającego bloku dociskowego na zaślepce końcowej, aby zapobiec wyciekom gazu. Połączenie suwaka z tłokiem wykonane jest z wysokowytrzymałego materiału stopowego (np. stopu aluminium 6061-T6) poddanego anodyzacji (grubość warstwy tlenku 10-15 μm), zwiększającej ponad 3-krotnie odporność na zużycie. Podczas pracy suwak musi poruszać się w połączeniu z szyną prowadzącą (np. wbudowanym łożyskiem liniowym), aby uniknąć uszkodzenia listwy uszczelniającej na skutek mimośrodowych obciążeń. Maksymalne dopuszczalne obciążenie mimośrodowe wynosi zwykle 10–15% obciążenia znamionowego. Na przykład w łączniku podwozia linii montażowej samochodów mechanicznie sprzężony cylinder beztłoczyskowy musi napędzać podwozie o masie 50 kg, aby mogło poruszać się ze skokiem do 5 m. W takim przypadku należy wybrać wzmocnioną szynę prowadzącą, a prędkość należy kontrolować na poziomie 0,8-1,2 m/s, aby uniknąć drgań sprzętu spowodowanych nadmierną bezwładnością.
Pierścienie magnetyczne cylindrów magnetycznych beztłoczyskowych wykonane są z neodymowo-żelazowo-borowego materiału magnetycznego o wysokiej wytrzymałości i iloczynie energii magnetycznej 35-40MGOe. Ruch synchroniczny uzyskuje się poprzez przyciąganie magnetyczne pomiędzy wewnętrznym pierścieniem magnetycznym na tłoku i zewnętrznym pierścieniem magnetycznym na zewnętrznym ruchomym korpusie. Aby zapewnić stabilną siłę magnetyczną, odstęp między wewnętrznym i zewnętrznym pierścieniem magnetycznym powinien być kontrolowany na poziomie 0,5-1 mm, a materiał cylindra musi być niemagnetyczny (np. stop aluminium, stal nierdzewna 304). Ich zaleta polega na konstrukcji bezprętowej, która zapewnia lepsze uszczelnienie przy prawie zerowym wycieku, dzięki czemu nadają się do scenariuszy o wysokich wymaganiach dotyczących czystości (np. transport płytek półprzewodnikowych). Jednak ich nośność jest ograniczona siłą magnetyczną, zwykle przy maksymalnym obciążeniu nie większym niż 30 kg i nie nadają się do scenariuszy start-stop o wysokiej częstotliwości (w przeciwnym razie pierścień magnetyczny jest podatny na rozmagnesowanie).
3. Cylindry obrotowe: specjalistyczne siłowniki do ruchu obrotowego
Cylindry obrotowe z zębatką: zębatka i tłok są zaprojektowane jako zintegrowana jednostka, a profil zębów zębatki jest w większości ewolwentowy (moduły 1-3). Współpracuje z przekładniami o dużej precyzji (dokładność przekładni do klasy 5), aby zapewnić błąd kąta obrotu mniejszy niż ±0,5°. Niektóre modele są wyposażone w śruby do regulacji kąta, umożliwiające precyzyjną regulację kąta obrotu w zakresie ±5°, aby spełnić wymagania dotyczące precyzyjnego pozycjonowania. W scenariuszach sterowania zaworami (np. zaworami rurociągów w stacjach uzdatniania wody) cylindry obrotowe z zębatką mogą kontrolować prędkość obrotową poprzez regulację ciśnienia zasilania powietrzem (zwykle 0,4-0,6 MPa) i osiągać otwarcie, zamknięcie i utrzymanie położenia pośredniego za pomocą czujników położenia, przy żywotności ponad 1 miliona cykli.
Cylindry obrotowe łopatkowe: Łopatka i wirnik są połączone za pomocą wpustu, a uszczelki (zwykle połączone uszczelki z kauczuku nitrylowego i PTFE) muszą być zainstalowane po obu stronach łopatki, aby zapobiec wyciekowi gazu z jednej strony na drugą. Wewnętrzna ściana stojana wymaga precyzyjnej obróbki, aby zapewnić szczelinę uszczelniającą wynoszącą 0,02–0,05 mm między stojanem a łopatką; w przeciwnym razie wydajność znacznie spadnie. Kąt obrotu łopatkowych cylindrów obrotowych to zwykle stałe kąty, takie jak 90°, 180° i 270°. Do dowolnej kontroli kąta wymagany jest kontroler kąta. Ze względu na ograniczenia konstrukcyjne ich wyjściowy moment obrotowy jest niewielki (np. cylinder łopatkowy o średnicy otworu 40 mm ma maksymalny moment obrotowy około 5 N·m), dlatego są one najczęściej używane do obracania opraw oświetleniowych (np. mocowania małych przedmiotów). Aby zapewnić odpowiednią szczelność, uszczelki należy wymieniać regularnie (zwykle co 3-6 miesięcy).
4. Specjalistyczne typy do ekstremalnych środowisk: adaptacyjna konstrukcja do trudnych warunków
W środowiskach o wysokiej temperaturze (np. urządzenia do transportu kęsów stalowych w przemyśle metalurgicznym, o temperaturze roboczej 200-300°C) butle muszą być wykonane z materiałów odpornych na wysokie temperatury: cylinder butli wykonany jest ze stali nierdzewnej 316L (która wytrzymuje temperatury poniżej 300°C), uszczelki są wykonane z fluoroguberu (długotrwała temperatura pracy od -20°C do 200°C, z krótkotrwałą odpornością do do 250°C), a powierzchnia tłoczyska pokryta jest ceramiką (twardość do HV1000 lub wyższa, zwiększająca odporność na zużycie 5-krotnie). Dodatkowo należy dodać radiatory na zaślepkach końcowych, aby zapobiec przenoszeniu ciepła do uszczelek powodującym starzenie się.
W środowiskach korozyjnych (np. sprzęt inżynierii morskiej mający kontakt z solą morską) cylindry wymagają kompleksowej obróbki antykorozyjnej: cylinder cylindra wykonany jest ze stali nierdzewnej 316L poddanej pasywacji, tłoczysko jest wykonane ze stali nierdzewnej 316L lub jest chromowane (grubość powłoki 20-30 μm) z obróbką uszczelniającą, zaślepki, tłoki i inne elementy są wykonane ze stali nierdzewnej, a uszczelki są wykonane z fluororubberu lub kauczuk perfluoroeterowy o dużej odporności na korozję. Niektóre modele instalują również filtry antykorozyjne na portach powietrza, aby jeszcze bardziej zapobiegać przedostawaniu się gazów korozyjnych do wnętrza cylindra.
W środowiskach czystych (np. przy produkcji chipów półprzewodnikowych, wymagających czystości klasy ISO 1) cylindry muszą spełniać wymagania dotyczące niskiej emisji cząstek i niskiej lotności: cylinder cylindra i tłoczysko są wykonane ze stali nierdzewnej 316L z precyzyjnym polerowaniem (chropowatość powierzchni Ra 0,1-0,2 μm), aby zapobiec przyleganiu pyłu; elementy niemetalowe, takie jak uszczelki i pierścienie prowadzące, wykonane są z materiałów niskoemisyjnych, takich jak PTFE lub modyfikowany polietylen i poddawane są czyszczeniu w wysokiej temperaturze w celu usunięcia substancji lotnych; powierzchnia cylindra poddawana jest obróbce antystatycznej, aby zapobiec statycznej adsorpcji pyłu. Ponadto spaliny z cylindrów przeznaczonych do pomieszczeń czystych muszą być oczyszczane za pomocą wysokowydajnego filtra cząstek stałych (HEPA), aby uniknąć zanieczyszczenia środowiska pomieszczenia czystego spalinami.|
III. Przewodnik po wyborze: dokładne dopasowanie wymagań poprzez parametry pięciowymiarowe
Wybór cylindra bezpośrednio determinuje stabilność i wydajność sprzętu. Konieczne jest systematyczne uwzględnianie wymiarów rdzenia, takich jak obciążenie, ciśnienie i skok, w połączeniu z praktycznymi etapami operacji:
1. Obliczenie obciążenia: określ wymaganą siłę ciągu/uciągu
Najpierw przeanalizuj rodzaj obciążenia (ruch poziomy, podnoszenie pionowe itp.). W przypadku obciążeń poziomych należy uwzględnić współczynnik tarcia (zwykle 0,1-0,3), a w przypadku obciążeń pionowych należy uwzględnić przyspieszenie grawitacyjne. Logika obliczeń rzeczywistego ciągu jest następująca: rzeczywisty ciąg = rzeczywiste ciśnienie robocze × efektywna powierzchnia tłoka × współczynnik wydajności.
Wśród nich rzeczywiste ciśnienie robocze musi uwzględniać stratę ciśnienia doprowadzanego powietrza (np. w przypadku rurociągu o długości 10 m i średnicy 8 mm strata ciśnienia wynosi około 0,02–0,05 MPa), zatem rzeczywiste ciśnienie robocze jest zwykle o 5–10% niższe niż ciśnienie dostarczanego powietrza. Dla efektywnej powierzchni tłoka, w przypadku cylindra jednotłokowego, efektywną powierzchnią komory beztłoczyskowej jest pole przekroju poprzecznego wnętrza lufy cylindra, a efektywne pole komory tłoczyska to pole przekroju poprzecznego lufy cylindra pomniejszone o pole przekroju poprzecznego tłoczyska. Współczynnik wydajności zależy od precyzji cylindra: 0,7-0,8 dla cylindrów zwykłych i 0,8-0,9 dla cylindrów o wysokiej precyzji (np. Cylindry prowadzone).
Biorąc za przykład scenariusz pchania pod kątem 30°: ciężar przedmiotu obrabianego wynosi 50 kg, przesuwający się po szynie prowadzącej (współczynnik tarcia 0,15), z przyspieszeniem 0,8 m/s² w fazie przyspieszania i ciśnieniem zasilania powietrzem 0,6 MPa (rzeczywiste ciśnienie robocze 0,55 MPa). Najpierw oblicz całkowitą siłę obciążenia: składnik ciężkości w kierunku pochyłym = 50kg × 9,8m/s² × sin30° ≈ 245N; siła tarcia = 50kg × 9,8m/s² × cos30° × 0,15 ≈ 63,6N; siła bezwładności = 50kg × 0,8m/s² = 40N; całkowita siła obciążenia = suma tych trzech części, około 348,6 N. Jeżeli do przenoszenia siły używana jest komora beztłoczyskowa, a współczynnik sprawności wynosi 0,8, wymagana efektywna powierzchnia tłoka = całkowita siła obciążenia / (rzeczywiste ciśnienie robocze × współczynnik wydajności), obliczona na około 7,97×10^-4 m². Średnicę otworu można wyprowadzić z powierzchni efektywnej, obliczonej na około 31,6 mm. W praktyce należy wybierać standardową średnicę otworu 40 mm (standardowe serie średnic otworów: 12, 16, 20, 25, 32, 40, 50, 63, 80, 100 mm itp.). W tym czasie rzeczywisty ciąg = 0,55 MPa × efektywna powierzchnia komory beztłoczyskowej dla średnicy otworu 40 mm × współczynnik wydajności 0,8, około 552 N. Współczynnik bezpieczeństwa (stosunek rzeczywistego ciągu do całkowitej siły obciążenia) wynosi około 1,58, co odpowiada wymaganiu współczynnika bezpieczeństwa 1,5-2.
2. Skok i buforowanie: Unikaj wpływu ruchu
Wybór skoku musi uwzględniać rzeczywistą odległość ruchu urządzenia i margines bezpieczeństwa. Oprócz konwencjonalnego marginesu 5%-10% należy również wziąć pod uwagę następujące czynniki: jeśli cylinder jest używany do dopychania detali do określonej pozycji, należy zarezerwować przestrzeń regulacyjną dla błędów pozycjonowania detali (zwykle 5-10mm); w przypadku mocowania przedmiotów obrabianych należy zarezerwować przestrzeń kompensacyjną dla odchyleń wielkości przedmiotu obrabianego (zwykle 3-5 mm). W przypadku cylindrów o długim skoku (> 300 mm) należy zwrócić szczególną uwagę na sztywność tłoczyska, aby zapobiec zginaniu się pod obciążeniem. Ogólnie rzecz biorąc, stosunek średnicy otworu do skoku powinien być kontrolowany w granicach 1:10 (np. średnica otworu 40 mm przy maksymalnym skoku 400 mm). W przypadku przekroczenia tego stosunku należy wybrać pogrubione tłoczysko (np. zwiększenie średnicy tłoczyska z 16mm do 20mm) lub urządzenie prowadzące (np. cylinder dwuwałowy, cylinder prowadzony).
Wybór układu buforującego zależy od prędkości ruchu, ciężaru ładunku i wymagań dotyczących precyzji sprzętu: gdy prędkość wynosi ≤0,3 m/s i obciążenie ≤50 kg, można zastosować bufor gumowy (prosta konstrukcja, niski koszt), ale efekt buforowania jest ograniczony, dzięki czemu nadaje się do scenariuszy niewrażliwych na uderzenia (np. pchanie materiału); przy prędkości 0,3-0,8m/s i obciążeniu 50-200kg wymagane jest buforowanie regulowane (wymagane buforowanie regulowane) – osiągane poprzez zainstalowanie przepustnicy na komorze buforowej w celu regulacji prędkości spalin. Pozwala to na elastyczną regulację siły buforującej w oparciu o rzeczywiste warunki pracy, dzięki czemu nadaje się do większości scenariuszy przemysłowych (np. pozycjonowanie przedmiotu obrabianego na liniach montażowych). Gdy prędkość przekracza 0,8 m/s, a obciążenie przekracza 200 kg, niezbędny jest amortyzator hydrauliczny (montowany niezależnie na końcu skoku cylindra). Ma dużą zdolność buforowania i może zmniejszyć przyspieszenie uderzenia z 10 m/s² do poniżej 2 m/s², dzięki czemu idealnie nadaje się do scenariuszy wymagających dużych prędkości i dużych obciążeń (np. przenoszenia dużych przedmiotów).
Ponadto konserwacji układu buforowego wymaga uwagi: komorę buforową regulowanego buforowania należy regularnie czyścić (co 3-6 miesięcy), aby zapobiec zatykaniu otworu wylotowego zanieczyszczeniami, co mogłoby spowodować awarię buforowania. Odbojniki gumowe należy sprawdzać okresowo (co 1-2 miesiące); w przypadku stwierdzenia starzenia lub odkształcenia należy je niezwłocznie wymienić, aby uniknąć zwiększonego hałasu uderzeniowego i ryzyka uszkodzenia sprzętu.
3. Instalacja i detekcja: Dostosowanie do struktury sprzętu
Wybór metody instalacji musi kompleksowo uwzględniać układ przestrzenny urządzenia, kierunek siły i wymagania dotyczące dokładności ruchu:
Montaż kołnierzowy: Podzielony na kołnierz przedni (montowany na przednim końcu cylindra) i kołnierz tylny (montowany na tylnym końcu cylindra). Do połączenia kołnierza z urządzeniem należy zastosować śruby o dużej wytrzymałości (np. klasy 8.8 lub wyższej), przy czym należy zapewnić prostopadłość pomiędzy czołem kołnierza a osią cylindra (błąd prostopadłości ≤0,1 mm/m). Ta metoda jest odpowiednia w scenariuszach ze stałymi obciążeniami i wysokimi wymaganiami dotyczącymi dokładności ruchu (np. mocowanie za pomocą uchwytów obrabiarek).
Mocowanie czopowe: Zawiera czop typu rybie oko (umożliwiający określony kąt obrotu, zwykle ±5°) i czop z łożyskami sferycznymi (kąt obrotu do ±10°). Podczas montażu należy zapewnić luz pasujący pomiędzy otworem czopa a wałem łączącym urządzenia (zwykle 0,05-0,1 mm), aby uniknąć niestabilnego ruchu spowodowanego nadmiernym luzem. Nadaje się do scenariuszy, w których ładunek nieznacznie się waha (np. urządzenia pchające na pochyłych przenośnikach).
Montaż na stopach: obejmuje mocowania na nogach z przodu, mocowania na nogach z tyłu i mocowania na nogach z podwójnymi występami. Połączenie pomiędzy wspornikiem nożnym a urządzeniem musi być pewne, aby zapobiec poluzowaniu się pod obciążeniem. Ze względu na to, że punkty podparcia stopy są oddalone od osi cylindra, jej wytrzymałość na siły poprzeczne jest słaba (obciążenie boczne zwykle nie przekracza 10% obciążenia znamionowego). Nadaje się do scenariuszy z niewielkim obciążeniem i ustalonymi kierunkami ruchu (np. pchanie małych przedmiotów).
Montaż obrotowy: Siłownik jest przymocowany do wspornika urządzenia za pomocą sworznia obrotowego, co umożliwia obrót cylindra wokół sworznia obrotowego (kąt obrotu zwykle ± 15°). Pasowanie pomiędzy sworzniem obrotowym a otworem czopa cylindra powinno wykorzystywać pasowanie przejściowe (np. H7/g6), dzięki czemu jest odpowiednie w scenariuszach, w których ładunek ma duży kąt obrotu (np. mechanizmy odwracające materiał).
Do wykrywania położenia, oprócz zwykłych wyłączników magnetycznych, dostępne są również wyłączniki krańcowe i czujniki fotoelektryczne: Przełączniki magnetyczne wykrywają położenie tłoka poprzez wykrywanie pierścienia magnetycznego na tłoku, z dużą szybkością reakcji (≤1 ms). Podczas montażu należy zwrócić uwagę na dokładność ustawienia pierścienia magnetycznego (odchyłka ≤1mm); w przeciwnym razie może wystąpić błąd wykrywania. Wyłączniki krańcowe są wyzwalane przez kontakt mechaniczny, co zapewnia wysoką niezawodność, ale niską szybkość reakcji (≥10 ms), dzięki czemu nadają się do scenariuszy o wymaganiach dotyczących małej szybkości reakcji (np. zabezpieczenie pozycji krańcowych sprzętu). Czujniki fotoelektryczne ustalają położenie poprzez wykrywanie sygnału blokującego tłok lub suwak, nie wymagając kontaktu z korpusem cylindra, dzięki czemu nadają się do stosowania w środowiskach korozyjnych lub o wysokiej temperaturze. Należy jednak zadbać o to, aby w obszarze detekcji nie występowały silne zakłócenia świetlne.
4. Kontrola prędkości: Dopasowanie wymagań dotyczących warunków pracy
Prędkość cylindra jest kontrolowana głównie poprzez dławienie wlotu powietrza lub dławienie wydechu, a scenariusze zastosowań i logika regulacji tych dwóch metod znacznie się różnią:
Dławienie wlotu powietrza polega na zainstalowaniu zaworu dławiącego na wlocie powietrza do cylindra w celu kontrolowania prędkości wysuwania lub cofania tłoczyska poprzez ograniczanie przepływu wlotowego. Zaletą tej metody jest prosta regulacja i jest ona odpowiednia w scenariuszach o niskich wymaganiach dotyczących stabilności prędkości (np. zwykłe przepychanie materiału). Jednak przy zmianie obciążenia prędkość ulega znacznym wahaniom (zakres wahań do ±20%). Na przykład, gdy masa pchanego przedmiotu wzrośnie z 10 kg do 20 kg, prędkość może spaść ze 150 mm/s do poniżej 100 mm/s, jeśli zastosowane zostanie dławienie wlotu powietrza, co będzie miało wpływ na cykl produkcyjny.
Dławienie wydechu polega na zainstalowaniu zaworu dławiącego na otworze wydechowym cylindra w celu pośredniej regulacji prędkości ruchu poprzez kontrolowanie prędkości wydechu. Ponieważ dławienie spalin utrzymuje pewne przeciwciśnienie wewnątrz cylindra, skutecznie tłumi wahania prędkości spowodowane zmianami obciążenia (zakres wahań można kontrolować w zakresie ± 5%), dzięki czemu jest bardziej odpowiednie w scenariuszach o wysokich wymaganiach dotyczących stabilności prędkości (np. wyrównanie części w montażu precyzyjnym). Podczas właściwej regulacji należy zwrócić uwagę na położenie montażowe przepustnicy wydechu: w przypadku cylindrów dwustronnego działania przepustnice należy zamontować na otworach wylotowych zarówno komory beztłoczyskowej, jak i komory tłoczyska, aby niezależnie regulować prędkość wysuwania i cofania.
Ponadto na prędkość cylindra wpływa również natężenie przepływu powietrza i średnica rurociągu. Jeżeli długość rurociągu przekracza 10 m, należy odpowiednio zwiększyć średnicę rurociągu (np. z 8 mm do 10 mm), aby uniknąć zmniejszenia prędkości z powodu niewystarczającego natężenia przepływu. Jeśli wymagany jest ruch o bardzo dużej prędkości (>1 m/s), należy wybrać zawór elektromagnetyczny o dużym przepływie (średnica otworu ≥15 mm) w połączeniu z krótkim rurociągiem (≤5 m), aby zmniejszyć opory przepływu gazu.
5. Dopasowanie akcesoriów: zapewnienie płynnego działania systemu
Racjonalny dobór akcesoriów wpływa bezpośrednio na stabilność działania i żywotność siłownika, a kluczowe akcesoria, takie jak rurociągi, elektrozawory i złącza, należy rozpatrywać pojedynczo:
W przypadku rurociągów materiał należy wybrać na podstawie ciśnienia roboczego i temperatury otoczenia: Rurociągi poliuretanowe można stosować w scenariuszach o normalnej temperaturze i niskim ciśnieniu (ciśnienie ≤1 MPa, temperatura od -5 ℃ do 60 ℃) ze względu na ich dobrą elastyczność i niewielką wagę, dzięki czemu nadają się do scenariuszy ruchu z częstym zginaniem (np. cylindry na końcach ramion robotów). Rurociągi nylonowe należy stosować w scenariuszach średniotemperaturowych (temperatura od -20 ℃ do 120 ℃) ze względu na ich lepszą odporność na starzenie. Rurociągi z politetrafluoroetylenu nadają się do środowisk korozyjnych, ponieważ są odporne na silne kwasy i zasady. Średnica rurociągu musi odpowiadać interfejsowi cylindra; typowe specyfikacje interfejsów cylindrów obejmują G1/8, G1/4 i G3/8, odpowiadające średnicom rurociągów odpowiednio 6 mm, 8 mm i 10 mm. Użycie rurociągu o mniejszej średnicy spowoduje niewystarczające natężenie przepływu i zmniejszoną prędkość cylindra.
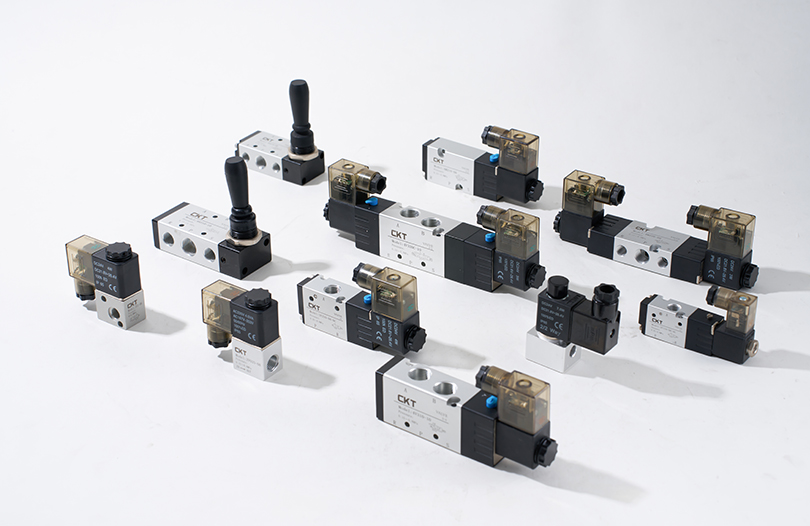
Zawory elektromagnetyczne są kluczowymi elementami sterującymi ruchem cylindra i należy je dobierać w oparciu o typ cylindra i wymagania dotyczące ruchu: Cylindry jednostronnego działania wymagają 2/3-drogowych zaworów elektromagnetycznych (sterujących wlotem i wylotem powietrza), podczas gdy cylindry dwustronnego działania wymagają 5/2-drogowych zaworów elektromagnetycznych (sterujących wlotem i wylotem powietrza zarówno w komorze beztłoczyskowej, jak i komorze prętowej). Specyfikacja napięcia zaworu elektromagnetycznego musi odpowiadać napięciu zasilania urządzenia (typowe specyfikacje obejmują DC24V i AC220V), a czas reakcji powinien wynosić ≤10ms, aby spełnić wymagania ruchu o wysokiej częstotliwości. Dodatkowo w środowisku zapylonym lub wilgotnym należy dobrać elektrozawory o stopniu ochrony IP65 lub wyższym, aby zapobiec uszkodzeniu elementów wewnętrznych.
Złącza służą do łączenia rurociągów z cylindrami i elektrozaworami. Należy wybierać modele odpowiadające średnicy rurociągu i specyfikacji interfejsu: Szybkozłączki umożliwiają łatwą instalację i nadają się do scenariuszy wymagających częstego demontażu (np. na etapach uruchamiania sprzętu). Złączki zaciskowe zapewniają lepszą skuteczność uszczelniania i nadają się do scenariuszy wymagających długotrwałej, stabilnej pracy (np. wyposażenie linii produkcyjnej). W środowiskach o dużych wibracjach (np. obrabiarki) należy stosować złącza z nakrętkami zabezpieczającymi, aby zapobiec poluzowaniu i wyciekom.
IV. Wskazówki dotyczące konserwacji: Jak przedłużyć żywotność cylindrów pneumatycznych?
Konserwacja naukowa może znacznie poprawić niezawodność cylindrów i zmniejszyć częstość awarii. Sedno leży w czterech kluczowych aspektach: oczyszczaniu dopływu powietrza, ochronie uszczelnień, regularnych przeglądach i diagnostyce usterek. Poniżej znajdują się szczegółowe metody praktyczne:
1. Oczyszczanie dopływu powietrza: zmniejszenie zużycia wewnętrznego
Wilgoć, olej i zanieczyszczenia w sprężonym powietrzu są głównymi przyczynami wewnętrznego zużycia cylindrów i starzenia się uszczelek. Aby osiągnąć skuteczną filtrację, wymagany jest trójstopniowy system oczyszczania:
Filtracja pierwotna (filtracja wstępna): Na wylocie sprężarki powietrza instalowany jest główny filtr liniowy z dokładnością filtracji 5-10 μm, stosowany głównie w celu usuwania dużych cząstek zanieczyszczeń (np. Rdzy, kurzu) z powietrza oraz oddzielania części ciekłej wody i oleju. Zawór spustowy powinien być regularnie otwierany (co 1-2 tygodnie) w celu spuszczenia wody. W środowiskach o dużej wilgotności (np. pory deszczowe na południu) należy zwiększyć częstotliwość opróżniania (1-2 razy dziennie), aby zapobiec gromadzeniu się wody wewnątrz filtra.
Filtracja wtórna (filtracja precyzyjna): W obwodzie zasilania powietrzem cylindra zainstalowany jest precyzyjny filtr z dokładnością filtracji 1–5 μm w celu dalszego usuwania drobnych zanieczyszczeń i mgły olejowej. Element filtrujący filtra precyzyjnego należy wymieniać regularnie (co 3-6 miesięcy). W zapylonych środowiskach (np. warsztaty przerobu rudy) cykl wymiany należy skrócić (co 1-2 miesiące). Podczas wymiany należy najpierw odciąć dopływ powietrza i rozładować ciśnienie wewnątrz filtra, aby zapobiec przedostawaniu się zanieczyszczeń do dalszego obwodu.
Filtracja trzeciorzędna (obróbka mgłą olejową): W przypadku cylindrów ze smarowaniem bezolejowym (stosowanych w niektórych urządzeniach przemysłu spożywczego i farmaceutycznego) za filtrem precyzyjnym należy zainstalować separator mgły olejowej o dokładności filtracji 0,01 μm w celu usunięcia śladowej mgły olejowej z powietrza, zapewniając, że zawartość oleju w powietrzu wpływającym do cylindra wynosi ≤0,01 mg/m3. Wkład filtrujący separatora mgły olejowej należy wymieniać co 6-12 miesięcy, a za pomocą manometru różnicowego monitorować stan zapchania wkładu filtrującego. Jeśli różnica ciśnień przekracza 0,1 MPa, należy natychmiast wymienić element filtrujący.
Dodatkowo ciśnienie na reduktorze ciśnienia powinno być stabilnie wyregulowane w zakresie znamionowego ciśnienia roboczego cylindra (zwykle 0,4-0,6 MPa), aby uniknąć uszkodzenia uszczelek na skutek pracy nad ciśnieniem. Jeżeli urządzenie nie jest używane przez dłuższy czas (ponad 1 miesiąc), należy odciąć dopływ powietrza i spuścić sprężone powietrze znajdujące się w butli, aby zapobiec korozji wewnętrznej.
2. Ochrona pieczęci: blokowanie zagrożeń zewnętrznych
Uszczelki są kluczowymi elementami zapobiegającymi wyciekom gazu i zapewniającymi normalne działanie butli. Należy podjąć ukierunkowane środki ochrony w oparciu o scenariusz zastosowania:
Codzienna kontrola: Powierzchnię tłoczyska cylindra należy sprawdzać co tydzień pod kątem zarysowań lub korozji. Jeżeli na powierzchni tłoczyska zostaną stwierdzone plamy rdzy lub rysy, należy je natychmiast delikatnie przeszlifować drobnym papierem ściernym (ziarno 800-1000), a następnie nałożyć specjalny smar (np. na bazie litu), aby zapobiec uszkodzeniu uszczelek. Jednocześnie sprawdzić, czy nie ma wycieków na połączeniu pokrywy końcowej cylindra z cylindrem. W przypadku stwierdzenia nieszczelności dokręcić śruby łączące (moment obrotowy musi odpowiadać wymaganiom instrukcji obsługi cylindra, aby uniknąć deformacji cylindra spowodowanej nadmiernym dokręceniem). Jeżeli po dokręceniu wyciek nadal występuje, wymienić uszczelkę zaślepki końcowej.
Wymiana uszczelki: Jeżeli w cylindrze występuje zwiększony wyciek (przekraczający 10 ml/min), znacznie zmniejszona prędkość ruchu lub zakleszczenie tłoczyska, należy niezwłocznie wymienić uszczelki. Przed wymianą należy rozebrać cylinder i oczyścić elementy takie jak cylinder i tłok (czyścić bezwodnym etanolem lub naftą; unikać rozpuszczalników powodujących korozję). Przy wymianie należy dobrać uszczelki zgodne z oryginalnym modelem (należy zwrócić uwagę na dopasowanie materiału, np. uszczelki z fluorogumy do pracy w wysokich temperaturach), a podczas montażu powierzchnię uszczelki nałożyć niewielką ilość smaru, aby zmniejszyć opór montażowy i uniknąć uszkodzenia uszczelki.
Ochrona przed kurzem: W zapylonych środowiskach (np. warsztaty obróbki drewna, cementownie) należy zainstalować osłonę przeciwpyłową (np. osłonę teleskopową, składaną osłonę przeciwpyłową) na wystającym końcu tłoczyska cylindra, aby zapobiec przedostawaniu się pyłu do wnętrza cylindra. Osłonę przeciwpyłową należy regularnie sprawdzać (co 2-4 tygodnie); w przypadku stwierdzenia uszkodzenia należy go natychmiast wymienić, aby zapobiec przedostawaniu się pyłu do cylindra cylindra przez tłoczysko i pogłębianiu zużycia wewnętrznego.
3. Regularna kontrola: terminowe rozwiązywanie problemów
Regularne przeglądy są ważnym sposobem zapobiegania awariom cylindrów. Należy ustanowić miesięczne, kwartalne i roczne systemy inspekcji zawierające jasne elementy kontroli i standardy:
Kontrola comiesięczna: Skoncentruj się na sprawdzeniu stanu pracy cylindra, w tym na tym, czy ruch jest płynny, czy słychać nietypowe dźwięki (np. „syczący” dźwięk wycieku, „klakanie” odgłos mechanicznej kolizji) oraz czy tłoczysko porusza się płynnie (bez zacięć i ugięcia). Jednocześnie sprawdź dokładność wykrywania przełącznika magnetycznego, ręcznie naciskając tłok i obserwując, czy przełącznik magnetyczny może dokładnie wykryć położenie tłoka. Jeśli wystąpi błąd wykrywania, wyreguluj pozycję montażową przełącznika magnetycznego lub wymień przełącznik.
Kontrola kwartalna: Zdemontować i sprawdzić kluczowe elementy cylindra, w tym tłok, tłoczysko i pierścień prowadzący. Sprawdź, czy występuje zużycie powierzchni tłoka (tłok należy wymienić, jeśli zużycie przekracza 0,1 mm), błąd prostoliniowości tłoczyska (tłoczysko należy skalibrować lub wymienić, jeśli błąd przekracza 0,1 mm/m) oraz zużycie pierścienia prowadzącego (pierścień prowadzący należy wymienić, jeśli luz przekracza 0,2 mm). Dodatkowo sprawdź chropowatość powierzchni wewnętrznej ścianki lufy cylindra; w przypadku stwierdzenia wyraźnych zarysowań lub rdzy, cylinder cylindra należy naprawić za pomocą narzędzi do honowania lub wymienić.
Kontrola roczna: sprawdzenie ogólnej wydajności cylindra, w tym badanie siły ciągu/uciągu (zmierz rzeczywistą siłę wyjściową za pomocą dynamometru; jeśli odchylenie od wartości znamionowej przekracza 10%, zbadaj przyczynę, np. zużycie uszczelki lub niewystarczające ciśnienie zasilania powietrzem), badanie szczelności (zmierz wyciek cylindra przy ciśnieniu znamionowym; wymień uszczelki, jeśli wyciek przekracza wartość standardową) i badanie trwałości użytkowej (symuluj rzeczywiste warunki pracy i działaj nieprzerwanie przez ponad 100 000 cykli, aby sprawdzić, czy cylinder ma awarie). Jednocześnie całkowicie dokręcić śruby łączące i złącza cylindra, aby zapobiec poluzowaniu spowodowanemu długotrwałymi wibracjami.
4. Diagnoza usterek: szybka lokalizacja i rozwiązanie
W przypadku awarii cylindra rozwiązywanie problemów powinno przebiegać zgodnie z zasadą „najpierw zewnętrzny, potem wewnętrzny; najpierw prosty, potem złożony”. Poniżej znajdują się typowe usterki i ich rozwiązania:
Usterka 1: Cylinder porusza się powoli lub wcale
Możliwe przyczyny: ① Niewystarczające ciśnienie powietrza zasilającego (niewłaściwa regulacja zaworu redukcyjnego ciśnienia lub awaria sprężarki powietrza); ② Zablokowany lub zbyt mały rurociąg (rurociąg zablokowany przez zanieczyszczenia lub średnicę rurociągu niespełniającą wymagań); ③ Awaria elektrozaworu (przepalenie cewki lub zablokowanie rdzenia zaworu); ④ Starzejące się uszczelki (wycieki spowodowane zużytymi uszczelkami tłoka).
Rozwiązania: ① Sprawdź ciśnienie zasilania powietrzem, wyreguluj zawór redukcyjny ciśnienia do ciśnienia znamionowego i napraw lub wymień sprężarkę powietrza, jeśli ulegnie awarii; ② Zdemontować rurociąg i przedmuchać zablokowaną część sprężonym powietrzem; wymienić rurociąg na większą średnicę, jeśli średnica rurociągu jest niewystarczająca; ③ Sprawdź napięcie cewki elektrozaworu, wymień cewkę, jeśli jest spalona oraz zdemontuj i wyczyść rdzeń zaworu, jeśli jest zacięty; ④ Zdemontuj cylinder i wymień starzejące się uszczelki.
Usterka 2: Poważny wyciek z cylindra
Możliwe przyczyny: ① Uszkodzona uszczelka pokrywy końcowej (poluzowane śruby lub starzejąca się uszczelka); ② Zużyte uszczelki tłoczyska (porysowana powierzchnia tłoczyska lub starzejące się uszczelki); ③ Uszkodzony cylinder i uszczelki tłoka (zużyty tłok lub starzejące się uszczelki); ④ Luźne złącza (poluzowane połączenia spowodowane wibracjami).
Rozwiązania: ① Dokręć śruby pokrywy końcowej i wymień uszczelkę, jeśli jest zużyta; ② Napraw porysowaną powierzchnię tłoczyska i wymień uszczelki tłoczyska; ③ Wymienić tłok i uszczelki tłoka; ④ Dokręć złącza i wymień je, jeśli są uszkodzone.
Błąd 3: Nienormalny hałas podczas pracy cylindra
Możliwe przyczyny: ① Odchylenie tłoczyska (nieprawidłowy montaż lub zużyty pierścień prowadzący); ② Awaria układu buforowego (niewłaściwa regulacja śrub zderzaka lub zużyte uszczelki zderzaka); ③ Zanieczyszczenia wewnątrz cylindra (zanieczyszczenia przedostające się do cylindra na skutek niedostatecznego oczyszczenia dopływu powietrza); ④ Wpływ komutacji elektrozaworu (szybka prędkość reakcji elektrozaworu lub brak urządzenia buforującego).
Rozwiązania: ① Skoryguj położenie montażowe cylindra i wymień zużyty pierścień prowadzący; ② Wyreguluj ponownie śruby zderzaka i wymień uszczelki zderzaka, jeśli są zużyte; ③ Oczyść cylinder cylindra i popraw oczyszczanie dopływu powietrza; ④ Zainstaluj zawór dławiący na wylocie zaworu elektromagnetycznego, aby zmniejszyć natężenie przepływu gazu, lub wybierz zawór elektromagnetyczny z funkcją buforowania.
Błąd 4: Błąd wykrywania przełącznika magnetycznego
Możliwe przyczyny: ① Niewłaściwa pozycja montażowa przełącznika magnetycznego (nie zrównana z pierścieniem magnetycznym na tłoku); ② Rozmagnesowanie pierścienia magnetycznego (siła magnetyczna pierścienia magnetycznego zmniejszona z powodu uruchamiania i zatrzymywania o wysokiej częstotliwości lub środowiska o wysokiej temperaturze); ③ Awaria przełącznika magnetycznego (przepalenie cewki lub uszkodzenie elementu detekcyjnego); ④ Czynniki zakłócające (silne pole magnetyczne lub znajdujące się w pobliżu zakłócenia sprzętu wysokiej częstotliwości).
Rozwiązania: ① Dostosuj pozycję montażową przełącznika magnetycznego, aby zapewnić jego wyrównanie z pierścieniem magnetycznym; ② Wymień rozmagnesowany pierścień magnetyczny; ③ Wymień przełącznik magnetyczny; ④ Trzymaj się z dala od silnych pól magnetycznych lub sprzętu o wysokiej częstotliwości lub wybierz przeciwzakłóceniowy przełącznik magnetyczny.
V. Dogłębna analiza typowych scenariuszy zastosowań: praktyczne rozwiązania oparte na warunkach pracy
Zastosowanie cylindrów pneumatycznych w różnych gałęziach przemysłu wymaga zoptymalizowanego projektu w oparciu o specyficzne warunki pracy. Wybór, instalacja, uruchomienie i ustawienia parametrów cylindrów różnią się znacznie w zależności od scenariusza. Poniżej znajduje się tabela podsumowująca podstawowe parametry zastosowań dla czterech typowych branż, a następnie szczegółowe rozwiązania praktyczne:
| Pole Przemysłu | Podstawowy wymóg | Zalecany typ cylindra | Wymagania dotyczące kluczowych parametrów | Instalacja i konserwacja |
| Produkcja elektroniczna | Wysoka precyzja i niski poziom wibracji | Miniaturowe cylindry do pomieszczeń czystych | Średnica otworu 12–25 mm, dokładność powtarzalności ± 0,02 mm, klasa czystości ISO 5 | Instalacja: Laserowa kalibracja równoległości (≤0,01 mm/m), orurowanie PTFE Konserwacja: comiesięczne czyszczenie powierzchni, kwartalna kontrola uszczelnienia |
| Produkcja samochodów | Wysokie obciążenie, długa żywotność | Wytrzymały, obrotowy mechanizm zębatkowy | Otwór 80-125 mm, moment obrotowy ≥50N·m, wytrzymałość ≥800MPa | Instalacja: połączenie kołkowe (luz ≤0,03 mm), wzmocnione prowadnice Konserwacja: Smarowanie prętów na zmianę, Cotygodniowe czyszczenie bufora |
| Opakowania na żywność | Łatwe czyszczenie bez zanieczyszczeń | Stal nierdzewna, z powłoką zapobiegającą przywieraniu | Korpus SUS316L, Ra ≤0,8μm, uszczelki FDA | Instalacja: Z dala od ścieżki produktu, rurka do kontaktu z żywnością (wymiana kwartalna) Utrzymanie: comiesięczny test mikrobiologiczny, półroczna kontrola zgodności |
| Logistyka i magazynowanie | Wysoka prędkość i niezawodność | Szybkie, cienkie cylindry | Średnica otworu 32-63mm, prędkość 30-50 cykli/min, wytrzymałość zmęczeniowa ≥1 milion cykli | Zamontować: złącza pływające (±3°), zawory szybkiego wydechu Utrzymanie: comiesięczna kontrola zużycia linii, kwartalna optymalizacja czasu |
1. Przemysł elektroniczny: precyzyjna kontrola scenariuszy montażu precyzyjnego
W scenariuszach wymagających dużej precyzji, takich jak spawanie płyt głównych telefonów komórkowych i pakowanie chipów, cylindry muszą zapewniać pozycjonowanie na poziomie mikrona i stabilny ruch, spełniając podstawowe wymagania dotyczące „wysokiej precyzji i niskich wibracji”:
Dostosowanie doboru: Priorytetowo traktuj miniaturowe cylindry prowadzone (np. o średnicy otworu 12–25 mm) z konstrukcją wału z podwójną prowadnicą, uzyskując dokładność powtarzalnego pozycjonowania wynoszącą ±0,02 mm, aby uniknąć odchyleń pozycjonowania spowodowanych obciążeniami mimośrodowymi w cylindrach jednowałowych. Do transportu wiórów należy wybrać cylindry przeznaczone do pomieszczeń czystych (klasa ISO 5 lub wyższa) z powłokami o niskiej emisji cząstek, aby zapobiec zanieczyszczeniu trzpieni wiórów pyłem.
Instalacja i uruchomienie: Podczas instalacji użyj laserowego narzędzia do wyrównywania, aby skalibrować równoległość pomiędzy osią cylindra a stołem warsztatowym (błąd ≤0,01 mm/m), aby uniknąć uszkodzenia precyzyjnych elementów przez siły boczne. w celu ograniczenia wpływu pulsacji przepływu powietrza na stabilność ruchu należy zastosować rurociągi PTFE (średnica wewnętrzna 4mm-6mm); Tymczasem na wlocie powietrza do cylindra należy zamontować precyzyjny regulator ciśnienia (dokładność ±0,005 MPa), który ustabilizuje ciśnienie robocze na poziomie 0,3-0,4 MPa i zapobiegnie odchyłkom spawania spowodowanym wahaniami ciśnienia.
Optymalizacja parametrów: Użyj dławienia wydechu do kontroli prędkości, dostosowując prędkość do 30-50 mm/s za pomocą mikrozaworu przepustnicy i dopasowując elastyczne podkładki buforowe (twardość 50-60 Shore A), aby uniknąć przemieszczania się wiórów spowodowanego uderzeniem na końcu skoku. Na stanowiskach spawalniczych na końcu tłoczyska cylindra można zainstalować czujnik ciśnienia, aby monitorować docisk stykowy w czasie rzeczywistym (zwykle kontrolowany na poziomie 5–10 N), a system wyłączy się natychmiast w przypadku nieprawidłowego ciśnienia, aby chronić chip przed uszkodzeniem pod ciśnieniem.
2. Przemysł motoryzacyjny: zapewnienie stabilności w scenariuszach obsługi ciężkich ładunków
W scenariuszach takich jak spawanie nadwozi samochodowych i montaż podwozia cylindry muszą wytrzymywać duże obciążenia (50–200 kg) i często pracować, spełniając podstawowe wymagania dotyczące „długiej żywotności przy dużym obciążeniu”:
Dobór: Dostosowanie: Wybierz cylindry do dużych obciążeń (średnica otworu 80 mm-125 mm) z tłoczyskami wykonanymi ze stali 45 # z chromowaną powłoką (grubość powłoki 20-30 μm) i wytrzymałością na ściskanie ≥800 MPa, aby uniknąć zginania tłoczyska pod długotrwałymi dużymi obciążeniami. W przypadku obracania nadwozia (np. obracania i przenoszenia o 90°) cylindry obrotowe z zębatką (moment obrotowy ≥50 N·m) powinny być wyposażone w hamulce elektromagnetyczne, aby zapobiec przesuwaniu się nadwozia w przypadku odcięcia zasilania.
Instalacja i uruchomienie: Wsporniki montażowe należy spawać z blach stalowych Q235 o grubości ≥10 mm, aby zapewnić wytrzymałość na obciążenia; do połączenia cylindra ze wspornikiem należy użyć śrub z kołkami ustalającymi (luz pasowania ≤0,03 mm), aby uniknąć odchyleń ruchu spowodowanych poluzowanymi śrubami. W liniach przenośników podwoziowych cylindry beztłoczyskowe powinny być wyposażone we wzmocnione szyny prowadzące (nośność ≥300kg), a na obu końcach szyn prowadzących należy zamontować bloki ograniczające, aby zapobiec uderzeniu suwaka w zaślepkę w wyniku przekroczenia zakresu.
Optymalizacja konserwacji: Sprawdzaj stan smarowania powierzchni tłoczyska podczas każdej zmiany (8 godzin), stosując smar wysokotemperaturowy (odporność na temperaturę od -30 ℃ do 150 ℃), aby zmniejszyć zużycie; co tydzień demontuj zaślepkę cylindra, aby oczyścić komorę bufora z zanieczyszczeń i wymienić starzejące się uszczelki bufora (zwykle poliuretanowe), aby uniknąć uszkodzeń spowodowanych uderzeniami w wyniku awarii bufora.
3. Przemysł opakowań do żywności: projektowanie zgodności dla scenariuszy higienicznych
W scenariuszach takich jak napełnianie żywności i zamykanie opakowań butle muszą spełniać standardy higieny (np. certyfikat FDA) z podstawowymi wymaganiami dotyczącymi „łatwego czyszczenia bez zanieczyszczeń”:
Dopasowanie wyboru: Wybierz cylindry ze stali nierdzewnej (materiał cylindra SUS316L) z polerowaną powierzchnią (chropowatość Ra ≤0,8 μm), aby zapobiec przyleganiu resztek jedzenia; uszczelki powinny być wykonane z fluorogumy przeznaczonej do kontaktu z żywnością (zgodnej z FDA 21 CFR część 177), aby zapobiec uwalnianiu się szkodliwych substancji. Do napełniania sosu należy wybrać cylindry z powłoką zapobiegającą przywieraniu (np. z powłoką teflonową), aby zmniejszyć ilość pozostałości sosu.
Instalacja i uruchomienie: Butle należy instalować z dala od dróg transportu żywności, aby zapobiec zanieczyszczeniu żywności przez wyciekające sprężone powietrze; w rurociągach należy stosować rurki silikonowe dopuszczone do kontaktu z żywnością (średnica wewnętrzna 8 mm–10 mm), wymieniane co kwartał, aby zapobiec uwalnianiu się cząstek w wyniku starzenia. Na stacjach benzynowych do połączenia butli z zaworem napełniającym należy stosować szybkozłączki ułatwiające demontaż i czyszczenie; po każdym czyszczeniu należy użyć sprężonego powietrza do osuszenia wnętrza cylindra, aby zapobiec rdzy spowodowanej resztkową wilgocią.
Testowanie zgodności: Co miesiąc przeprowadzaj testy mikrobiologiczne na powierzchni cylindra (całkowita liczba bakterii ≤10 CFU/cm²); jeśli test zakończy się niepowodzeniem, namocz i wyczyść środkiem dezynfekującym dopuszczonym do kontaktu z żywnością (np. roztworem podchlorynu sodu), a następnie spłucz czystą wodą. Powierz zewnętrznej organizacji przeprowadzanie co pół roku testów zgodności materiałów w celu zapewnienia zgodności z normami dotyczącymi materiałów przeznaczonych do kontaktu z żywnością.
4. Branża logistyczna i magazynowa: efektywne działanie w scenariuszach sortowania i przeładunku
W scenariuszach takich jak sortowanie ekspresowe i układanie na półkach cylindry muszą osiągać ruch o wysokiej częstotliwości (30–50 cykli na minutę), spełniając podstawowe wymagania dotyczące „dużej prędkości i wysokiej niezawodności”:
Dobór adaptacji: Wybierz cylindry o dużej prędkości (średnica otworu 32 mm–63 mm) z tłokami wykonanymi z lekkiego stopu aluminium (gęstość 2,7 g/cm3) w celu zmniejszenia siły bezwładności; uszczelki powinny być wykonane z poliuretanu o niskim tarciu (współczynnik tarcia ≤0,1), aby zapewnić płynną pracę w warunkach ruchu o dużej częstotliwości. Do przenośników sortujących należy dobrać cienkie cylindry (wysokość ≤40mm), aby zaoszczędzić miejsce montażowe oraz dobrać zawory szybkiego odpowietrzenia, aby skrócić czas odpowietrzenia o 50% i poprawić prędkość ruchu.
Instalacja i uruchomienie: Połączenie pomiędzy cylindrem a mechanizmem sortującym powinno wykorzystywać złącza pływające, aby kompensować błędy montażowe (pozwalając na odchylenie kątowe ± 3°) i unikać zakleszczeń spowodowanych siłami bocznymi; w rurociągach należy stosować wysokociśnieniowe rury poliuretanowe (ciśnienie robocze ≤1,2 MPa) o wytrzymałości zmęczeniowej ≥1 miliona cykli, aby zapobiec pęknięciom na skutek zginania o wysokiej częstotliwości. Na stanowiskach układania należy zainstalować czujniki położenia (czas reakcji ≤1 ms) na cylindrze, aby w czasie rzeczywistym przekazywać informację zwrotną o położeniu tłoka i współdziałać z systemem sterowania układarką w celu zapewnienia precyzyjnego układania.
Optymalizacja wydajności: Optymalizuj sekwencję ruchu cylindra poprzez programowanie PLC. Na przykład podczas sortowania otwórz wlot powietrza do cylindra 0,1 sekundy wcześniej, aby zmniejszyć opóźnienie ruchu; jednocześnie zainstaluj zawory dławiące tłumika na otworze wydechowym cylindra, aby zapewnić prędkość, jednocześnie kontrolując hałas poniżej 70 dB, zgodnie z warsztatowymi normami hałasu.
VI. Umiejętności rozwiązywania problemów w sytuacjach awaryjnych: praktyczne metody szybkiego przywracania produkcji
Nagłe awarie cylindrów podczas produkcji mogą spowodować przestoje linii produkcyjnej. Opanowanie umiejętności rozwiązywania problemów w sytuacjach awaryjnych może znacznie skrócić czas diagnozowania i naprawy usterek. Poniżej znajduje się tabela podsumowująca typowe usterki i odpowiadające im rozwiązania, a następnie szczegółowe operacje:
| Typ błędu | Najczęstsze przyczyny | Środki postępowania w sytuacjach awaryjnych | Zalecenia dotyczące dalszego leczenia | Środki ostrożności |
| Wyciek z portu lotniczego | Luźne złącza, uszkodzone rurociągi | Dokręcić złączki (15-20N·m) i owinąć taśmą teflonową; przeciąć uszkodzone rurociągi i ponownie je podłączyć | Wymień starzejące się rurociągi, regularnie sprawdzaj szczelność armatury | Taśma teflonowa owinięta w kierunku obrotu gwintu, głębokość wprowadzenia rurociągu ≥10mm |
| Wyciek zaślepki końcowej | Luźne śruby, uszkodzone uszczelki | Dokręć śruby po przekątnej, dodaj cienkie blachy miedziane; nałożyć uszczelniacz wysokotemperaturowy (utwardza się w ciągu 30 minut) | Wymień uszczelki, sprawdź zużycie rowków uszczelki cylindra | Szczeliwo musi być odporne na wysoką temperaturę, przed utwardzeniem nie może dopływać powietrze |
| Zakleszczenie tłoczyska | Zużyte pierścienie prowadzące, wygięte wały prowadzące | Nałóż smar na bazie litu i kilkakrotnie dociśnij; lekko wyprostować wały prowadzące (≤0,1mm na raz) | Wymień pierścienie prowadzące, w przypadku silnego wygięcia wymień wały prowadzące | Zastosuj równomierną siłę podczas prostowania, unikaj nadmiernego uszkodzenia elementów |
| Zakleszczenie tłoka | Zanieczyszczenia w cylindrze, zdeformowane uszczelki | Wytrzyj cylinder cylindra bezwodnym etanolem, tymczasowo odwróć uszczelki przed użyciem | Dokładnie oczyścić cylinder cylindra, wymienić zdeformowane uszczelki | Unikaj żrących rozpuszczalników, po czyszczeniu dokładnie wysusz |
| Przerwa w dopływie powietrza | Awaria sprężarki powietrza, zablokowane rurociągi | Przełącz na zapasową sprężarkę powietrza, użyj powietrza w butlach jako tymczasowego źródła zasilania; rurociągi z odwróconym oczyszczaniem | Napraw sprężarki powietrza, wymień zablokowane rurociągi | Ciśnienie powietrza w butlach dostosowane do 0,5 MPa, usuwać z dala od personelu |
| Awaria zaworu elektromagnetycznego | Zablokowany rdzeń zaworu, spalone cewki | Oczyścić rdzeń zaworu, wymienić na zapasowy zawór elektromagnetyczny; sterowanie za pomocą ręcznego zaworu powietrza | Naprawiać cewki elektrozaworów, regularnie czyścić rdzenie zaworów | Dedykowany nadzór personelu podczas sterowania ręcznego, unikaj nieprawidłowej obsługi |
| Awaria przełącznika magnetycznego | Rozmagnesowanie pierścienia magnetycznego, awaria przełącznika | Przymocuj mocne arkusze magnetyczne, zainstaluj mechaniczne korki; Sterowanie opóźnieniem PLC | Wymień pierścienie magnetyczne i przełączniki, skalibruj pozycje wykrywania | Czas opóźnienia dopasowany do rzeczywistej prędkości ruchu, unikaj nadmiernego ruchu |
1. Nagłe wycieki: tymczasowe uszczelnienie i szybka wymiana
W przypadku nieszczelności wlotów powietrza (np. luźnych złączek) lub pokrywy końcowej (np. uszkodzonych uszczelek) w butlach nie można natychmiast wymienić części ze względu na ograniczenia produkcyjne, można podjąć tymczasowe środki w celu wznowienia produkcji:
Awaryjne nieszczelności portu powietrza: Jeśli złącza są poluzowane, dokręć je kluczem (moment obrotowy określony w instrukcji, zwykle 15-20 N·m). Jeżeli po dokręceniu wyciek nie ustąpi, owiń taśmę teflonową (3-5 obrotów w tym samym kierunku, w którym obraca się gwint) i ponownie dokręć. W przypadku uszkodzenia rurociągów należy za pomocą szybkozłączek odciąć uszkodzony odcinek i ponownie podłączyć rurociąg (zapewnić głębokość wprowadzenia ≥10mm) w celu tymczasowego przywrócenia dopływu powietrza; wymienić cały rurociąg podczas przerw w produkcji.
Awaryjne nieszczelności zaślepek końcowych: Jeżeli śruby zaślepek końcowych są poluzowane, należy je dokręcić kluczem dynamometrycznym po przekątnej (odchylenie momentu obrotowego ≤5%). Jeśli wyciek nie ustąpi, umieścić cienką blachę miedzianą (o grubości 0,1–0,2 mm) pomiędzy zaślepką a cylindrem, aby poprawić uszczelnienie. Jeżeli uszczelki są uszkodzone i nie są dostępne żadne części zamienne, nałóż uszczelniacz wysokotemperaturowy (np. uszczelniacz silikonowy) na rowek uszczelki i tymczasowo wznów użytkowanie po utwardzeniu szczeliwa (około 30 minut); podczas przerw w produkcji należy natychmiast wymieniać uszczelki.
2. Usterki związane z blokowaniem ruchu: tymczasowe smarowanie i czyszczenie z zanieczyszczeń
W przypadku zakleszczenia tłoczyska w cylindrach (np. zużyte pierścienie prowadzące) lub zakleszczenia tłoka (np. zanieczyszczenia w cylindrze), tymczasowe leczenie może przywrócić ruch i uniknąć długotrwałych przestojów linii produkcyjnej:
Awaryjne zakleszczenie tłoczyska: Najpierw należy wyłączyć dopływ powietrza i ręcznie popchnąć tłoczysko. Jeżeli wyczuwalny jest znaczny opór, nałóż niewielką ilość smaru (np. smaru na bazie litu) na powierzchnię tłoczyska i kilkakrotnie (10-20 razy) popchnij tłoczysko, aby nasmarować pierścienie prowadzące. Jeżeli zakleszczenie utrzymuje się, sprawdź, czy wał prowadzący nie jest wygięty; jeśli jest lekko wygięty, należy go powoli wyprostować za pomocą narzędzia do prostowania (≤0,1 mm na każdą regulację), aby tymczasowo przywrócić ruch, a później wymienić wał prowadzący.
Awaryjne zakleszczenie tłoka: Wyłącz dopływ powietrza, zdemontuj pokrywę cylindra i sprawdź wewnętrzną ściankę cylindra za pomocą latarki. W przypadku stwierdzenia zanieczyszczeń (np. wiórów metalowych) przetrzeć wewnętrzną ściankę miękką szmatką zamoczoną w bezwodnym etanolu (unikać zarysowania cylindra). Jednocześnie sprawdź, czy uszczelki tłoka nie są uszkodzone; w przypadku odkształcenia uszczelek można je tymczasowo odwrócić (tylko do użytku awaryjnego; długotrwałe użytkowanie wymaga wymiany), a następnie ponownie zamontować cylinder, aby tymczasowo wznowić produkcję.
3. Usterki braku ruchu: szybka diagnostyka i rozwiązania alternatywne
Jeżeli cylindry nie poruszają się całkowicie (np. awaria zaworu elektromagnetycznego lub przerwa w dopływie powietrza), szybko zlokalizuj miejsce usterki. Jeżeli natychmiastowa naprawa nie jest możliwa, można zastosować alternatywne rozwiązania w celu utrzymania produkcji:
Awaryjna przerwa w dopływie powietrza: Sprawdź, czy sprężarka powietrza jest wyłączona. Jeśli sprężarka powietrza ulegnie awarii, należy zastosować zapasową sprężarkę powietrza (jeśli jest dostępna) lub użyć sprężonego powietrza w butlach (ciśnienie dostosowane do 0,5 MPa) jako tymczasowego zasilania. Jeśli rurociągi są zablokowane, przedmuchaj rurociąg w odwrotnym kierunku (od końca cylindra do końca zaworu elektromagnetycznego) sprężonym powietrzem, aby usunąć blokadę i przywrócić przepływ powietrza.
Awaria zaworu elektromagnetycznego Awaryjna: Zdemontować zawór elektromagnetyczny i sprawdzić, czy rdzeń zaworu nie jest zablokowany. W przypadku utknięcia wyczyść rdzeń zaworu bezwodnym etanolem (unikaj żrących rozpuszczalników); jeśli zawór nadal nie działa po ponownej instalacji, tymczasowo wymień go na zapasowy zawór elektromagnetyczny (zapewnij stałe napięcie i średnicę otworu). Jeśli nie jest dostępny zapasowy zawór elektromagnetyczny, w przypadku cylindrów dwustronnego działania należy ręcznie uruchomić zawór powietrza (np. zawór kulowy), aby sterować wlotem i wylotem powietrza, tymczasowo utrzymując podstawowy ruch do czasu usunięcia usterki.
4. Awaryjna awaria przełącznika magnetycznego: tymczasowe wykrywanie i alternatywne pozycjonowanie
Gdy przełączniki magnetyczne nie wykrywają położenia tłoka (np. rozmagnesowanie pierścienia magnetycznego lub awaria przełącznika), można zastosować tymczasowe metody wykrywania, aby zapewnić bezpieczeństwo produkcji:
Awaryjna demagnetyzacja pierścienia magnetycznego: Przymocuj silny arkusz magnetyczny (np. arkusz magnetyczny neodymowo-żelazowo-borowy) do pozycji odpowiadającej tłokowi, aby zwiększyć siłę pola magnetycznego i tymczasowo przywrócić funkcję wykrywania przełącznika magnetycznego. Jeżeli arkusz magnetyczny jest nieskuteczny, należy zainstalować ogranicznik mechaniczny na końcu skoku cylindra i uruchomić wyłącznik krańcowy za pomocą ogranicznika, aby zastąpić wyłącznik magnetyczny wykrywającym położenie, unikając uderzenia tłoka w wyniku nadmiernego ruchu.
Awaria przełącznika Awaryjna: Wymień na zapasowy przełącznik magnetyczny (upewnij się, że model jest spójny). Jeśli nie jest dostępny przełącznik rezerwowy, skonfiguruj sterowanie opóźnieniem za pomocą programu PLC (ustaw opóźnienia na podstawie czasu ruchu cylindra, np. 1 sekunda dla wysuwania, 0,8 sekundy dla cofania), aby tymczasowo zastąpić wykrywanie położenia. Jednocześnie należy zapewnić personel do monitorowania na miejscu, aby zapobiec uszkodzeniu sprzętu spowodowanemu nieprawidłowym ruchem.
VII. Typowe błędne przekonania dotyczące instalacji i uruchamiania siłowników pneumatycznych: zagrożenia i metody ich unikania
Niewłaściwa obsługa podczas instalacji i rozruchu butli może prowadzić do skrócenia żywotności, częstych awarii eksploatacyjnych, a nawet zagrożenia bezpieczeństwa sprzętu. Poniżej znajduje się sześć typowych błędnych przekonań, przeanalizowanych na praktycznych przykładach w celu uwypuklenia zagrożeń oraz praktycznych rozwiązań pozwalających ich uniknąć:
1. Ignorowanie współosiowości podczas instalacji, wymuszone ustawienie powoduje uszkodzenie mimośrodowego obciążenia
Powszechny błędny pogląd: Podczas montażu cylindra współosiowość pomiędzy tłoczyskiem a obciążeniem nie jest kalibrowana; siłownik mocowany jest bezpośrednio śrubami lub ze względu na niewystarczającą precyzję wspornika osprzętu oś siłownika odbiega od kierunku ruchu obciążenia (przekraczając 0,5mm/m). Na przykład w fabryce elektroniki odchylenie spawania wspornika spowodowało błąd współosiowości wynoszący 1,2 mm/m podczas montażu cylindra odprowadzającego wióry. Po 1 tygodniu pracy tłoczysko uległo znacznemu wygięciu, a uszczelki uległy zużyciu i nieszczelności.
Analiza zagrożeń: Odchylenie współosiowości powoduje, że cylinder przenosi siły boczne, zwiększając tarcie pomiędzy tłoczyskiem a pierścieniem prowadzącym. Uszczelki są ściskane nierównomiernie, co prowadzi do 3-5-krotnego wzrostu wycieku w porównaniu do normalnych warunków. W ciężkich przypadkach tłoczysko może się wygiąć, a cylinder może zostać zarysowany, co skraca żywotność do 1/3 normalnego poziomu.
Metody unikania:
Przed montażem należy użyć laserowego detektora współosiowości w celu skalibrowania osi cylindra i kierunku ruchu obciążenia, zapewniając odchylenie ≤0,1 mm/m. Jeśli precyzja wspornika wyposażenia jest niewystarczająca, dodaj podkładki regulacyjne (grubość 0,1-0,5 mm) pomiędzy cylindrem a wspornikiem i stopniowo dostosowuj, aż do uzyskania współosiowości.
W przypadku cylindrów o długim skoku (> 500 mm) należy zamontować łożysko prowadzące na końcu tłoczyska w celu rozłożenia sił poprzecznych. Jeżeli ładunek wykazuje niewielkie wahania, wybierz metodę montażu na czopie z łożyskami sferycznymi, która umożliwia kompensację kątową ±5°.
2. Losowy wybór rurociągów, niedopasowane średnice wpływające na wydajność ruchu
Powszechny błędny pogląd: Zakłada się, że rurociągi służą wyłącznie do dostarczania powietrza, dlatego rurociągi o zbyt małych średnicach lub z nieodpowiednich materiałów są wybierane losowo. Na przykład w fabryce części samochodowych wymieniono rurociąg o średnicy 10 mm z cylindrem o średnicy 80 mm na rurociąg o średnicy 6 mm, co spowodowało spadek prędkości wysuwania cylindra z 200 mm/s do 80 mm/s, co nie dotrzymało cyklu produkcyjnego. Inna fabryka stosowała zwykłe rurociągi poliuretanowe w środowisku o wysokiej temperaturze (150℃), a rurociągi zmiękły i pękły po 3 godzinach, powodując przerwę w dostawie powietrza.
Analiza zagrożeń: Zbyt małe średnice rurociągów prowadzą do niewystarczającego przepływu powietrza, zmniejszając prędkość ruchu cylindra (na każde 1 mm zmniejszenia średnicy prędkość zmniejsza się o około 20% -30%). Jednocześnie zwiększa opory przepływu powietrza, zwiększając różnicę ciśnień pomiędzy dwoma końcami cylindra i powodując zakłócenia ruchu. Nieodpowiednie materiały przyspieszają starzenie się i pękanie rurociągów, a nawet mogą uwalniać szkodliwe substancje zanieczyszczające środowisko (np. zwykłe rurociągi gumowe uwalniają plastyfikatory w warsztatach spożywczych).
Metody unikania:
Określ średnicę rurociągu na podstawie średnicy otworu cylindra i wymagań dotyczących prędkości ruchu, korzystając ze wzoru: Średnica rurociągu (mm) ≈ Średnica otworu cylindra (mm) × 0,12 (np. średnica otworu 80 mm odpowiada średnicy rurociągu 10 mm). Jeśli wymagana jest duża prędkość (>300 mm/s), średnicę można odpowiednio zwiększyć (np. w cylindrze o średnicy otworu 80 mm stosuje się rurociąg o średnicy 12 mm).
Wybierz materiały rurociągów w zależności od temperatury otoczenia: rurociągi poliuretanowe do normalnej temperatury (-10 ℃ do 60 ℃), rurociągi nylonowe do średnich temperatur (-20 ℃ do 120 ℃), rurociągi z politetrafluoroetylenu do wysokich temperatur (-30 ℃ do 200 ℃) i rury karbowane ze stali nierdzewnej do środowisk korozyjnych.
3. Regulacja ciśnienia w ślepej próbie, działanie przy nadmiernym ciśnieniu lub niewystarczające ciśnienie
Powszechny błędny pogląd: Podczas uruchamiania ciśnienie zasilania powietrzem jest regulowane powyżej ciśnienia znamionowego cylindra (np. od znamionowego 0,6 MPa do 0,8 MPa) w celu uzyskania prędkości ruchu; lub ciśnienie zostanie obniżone poniżej 0,2 MPa w celu „oszczędności energii”, co spowoduje brak możliwości pchania ładunku. Przykładowo, logistyczna linia sortująca wyregulowała ciśnienie w butlach do 0,9 MPa i po 1 miesiącu stwierdzono odkształcenie plastyczne wewnętrznej ścianki cylindra, w wyniku czego doszło do całkowitego zniszczenia uszczelek. Inna fabryka obniżyła ciśnienie do 0,15 MPa, co spowodowało, że cylinder nie był w stanie przepchnąć ładunku o masie 20 kg, a sortownik często się wyłączał.
Analiza zagrożeń: Nadciśnienie powoduje, że ciśnienie wewnętrzne cylindra przekracza projektowane wartości graniczne dla łożyska, co prowadzi do rozszerzania i deformacji cylindra cylindra, uszkodzenia rowka uszczelki pokrywy końcowej oraz gwałtownego wzrostu wycieków. Jednocześnie tłoczysko przenosi nadmierny nacisk; jeśli ładunek utknie, tłoczysko jest podatne na pękanie. Niewystarczające ciśnienie powoduje, że siła wyjściowa cylindra nie spełnia wymagań obciążenia, powodując stagnację ruchu lub nawet „pełzanie” (nierówna prędkość), co wpływa na dokładność produkcji.
Metody unikania:
Przed uruchomieniem należy zapoznać się z instrukcją cylindra, aby potwierdzić zakres znamionowego ciśnienia roboczego (zwykle 0,4–0,6 MPa) i ustawić ciśnienie na 80–90% wartości znamionowej za pomocą precyzyjnego regulatora ciśnienia (np. ustawienie 0,5 MPa dla znamionowego ciśnienia 0,6 MPa). Zapewnia to wystarczającą siłę wyjściową i pozwala uniknąć uszkodzeń związanych z nadciśnieniem.
Jeśli wymagana jest regulacja ciśnienia, należy ją połączyć z obliczeniem obciążenia: określić minimalne ciśnienie efektywne (najniższe ciśnienie, które może przesunąć ładunek i zapewnić stabilny ruch) w trakcie rzeczywistych testów i dodać na tej podstawie margines 10%-15%, aby ustawić ciśnienie końcowe. Na przykład, jeśli minimalne skuteczne ciśnienie potrzebne do pchania poziomego obciążenia o masie 20 kg wynosi 0,3 MPa, ciśnienie końcowe ustala się na 0,33–0,35 MPa.
4. Niewłaściwa regulacja bufora, uderzenie na końcu skoku lub nadmierne buforowanie
Powszechny błędny pogląd: Podczas regulacji bufora śruba bufora jest całkowicie zamknięta (brak buforowania) lub maksymalnie dokręcona (nadmierne buforowanie). Na przykład fabryka elektroniki wyłączyła bufor podczas uruchamiania cylindra do montażu chipów, co skutkowało siłą uderzenia na tłoczysku o wartości 50 N i częstym pękaniem wiórów. Inna fabryka dokręciła zderzak do maksimum, wydłużając czas wysuwania cylindra z 0,5 sekundy do 2 sekund, co wpłynęło na efektywność montażu.
Analiza zagrożeń: Brak buforowania powoduje, że cylinder uderza w zaślepkę z dużą prędkością na końcu skoku, z siłą uderzenia 5–8 razy większą niż normalnie. To nie tylko uszkadza elementy wewnętrzne (np. uszczelki zderzaków, zaślepki), ale także przenosi wibracje na korpus urządzenia, wpływając na dokładność otaczających precyzyjnych elementów (np. czujników, serwomotorów). Nadmierne buforowanie blokuje wypływ powietrza z komory buforowej, znacznie zmniejszając prędkość ruchu cylindra, a nawet powodując „zastój”, który uniemożliwia realizację zamierzonego ruchu.
Metody unikania:
Podczas wstępnej regulacji dokręć maksymalnie śrubę zderzaka, a następnie poluzuj ją o 1,5-2 obroty; w tym momencie siła bufora jest umiarkowana. Następnie popchnij tłoczysko ręcznie, aby poczuć uderzenie na końcu skoku. Jeśli uderzenie jest oczywiste, dokręcaj stopniowo śrubę zderzaka (za każdym razem o 1/4 obrotu), aż uderzenie zniknie, a ruch będzie płynny.
W przypadku cylindrów o dużej prędkości (prędkość > 500 mm/s) lub cylindrów o dużym obciążeniu (obciążenie > 100 kg) należy zastosować zewnętrzny amortyzator hydrauliczny. Regulując pokrętło tłumienia amortyzatora, można zmniejszyć prędkość cylindra na końcu skoku z 500 mm/s do poniżej 50 mm/s, a siłę uderzenia można regulować w zakresie 10 N.
5. Odchylenie pozycji montażowej przełącznika magnetycznego, błąd wykrywania
Powszechny błąd: Podczas instalowania przełączników magnetycznych położenie ocenia się jedynie gołym okiem, bez regulacji na podstawie rzeczywistego skoku tłoka lub odstęp od ścianki cylindra przekracza 5 mm. Na przykład fabryka opakowań zainstalowała przełącznik magnetyczny w środku skoku cylindra, ale rzeczywisty tłok nie mógł osiągnąć tego położenia ze względu na opór obciążenia, w wyniku czego przełącznik nigdy nie otrzymywał sygnału. W innej fabryce podczas instalacji szczelina wynosiła 8 mm, a przełącznik często doświadczał „fałszywego wykrywania” (wyzwalania sygnału w przypadku braku tłoka).
Analiza zagrożeń: Odchylenie położenia przełącznika magnetycznego uniemożliwia dokładne wykrycie ruchu cylindra, a system sterowania sprzętem nie jest w stanie określić, czy cylinder jest na swoim miejscu. Może to prowadzić do „nieprawidłowego działania” (np. przesunięcia przedmiotu bez jego zamocowania) lub „wyłączenia” (cylinder jest na swoim miejscu, ale przełącznik go nie wykrywa), zmniejszając wydajność produkcji o ponad 30%. Nadmierne odstępy zmniejszają siłę pola magnetycznego odbieranego przez przełącznik, obniżając czułość wykrywania i powodując współczynnik fałszywej detekcji aż do 20%, co poważnie wpływa na stabilność sprzętu.
Metody unikania:
Przed montażem należy ręcznie przesunąć tłok do pozycji, którą należy wykryć (np. koniec wysuwania, koniec cofania), zaznaczyć odpowiednią pozycję na zewnętrznej ściance cylindra, następnie przykręcić wyłącznik magnetyczny szczelnie do zaznaczonej pozycji, zapewniając odstęp ≤1mm pomiędzy przełącznikiem a ścianką cylindra.
Po instalacji przeprowadzić test dynamiczny: uruchomić cylinder w sposób ciągły przez 100 cykli i obserwować, czy przełącznik zadziała za każdym razem prawidłowo. Jeśli wystąpi brak wykrywania, dostosuj położenie przełącznika (przesuwając za każdym razem o 0,5 mm), aż wykrywanie będzie stabilne. Jeśli nadal występuje brak wykrywania, sprawdź, czy pierścień magnetyczny tłoka nie jest rozmagnesowany i wymień go, jeśli to konieczne.
6. Pominięcie testu utrzymania ciśnienia po uruchomieniu, ignorując potencjalny wyciek
Powszechny błędny pogląd: Po oddaniu do eksploatacji butla jest oddana do użytku, o ile ruch jest normalny i nie jest przeprowadzany żaden test utrzymywania ciśnienia, co skutkuje niewykrytym potencjalnym wyciekiem. Na przykład fabryka farmaceutyczna nie przeprowadziła testu utrzymywania ciśnienia po uruchomieniu butli napełniającej; po 3 dniach stwierdzono nieznaczny wyciek zatyczki, a sprężone powietrze zmieszało się z płynnym lekiem, co spowodowało złomowanie całej partii wyrobów. W innej fabryce wystąpił ukryty wyciek w butli beztłoczyskowej, co spowodowało zużycie o 20% więcej sprężonego powietrza w ciągu 1 miesiąca i zwiększenie kosztów energii.
Analiza zagrożeń: Potencjalny wyciek (wyciek <5 ml/min) jest trudny do wykrycia w krótkim czasie, ale długoterminowa eksploatacja powoduje marnowanie dopływu powietrza (każda nieszczelna butla zużywa około 500 m3 sprężonego powietrza rocznie). Jednocześnie zanieczyszcza środowisko (np. wyciekające powietrze w przemyśle spożywczym i farmaceutycznym zanieczyszcza produkty). Jeśli wyciek nastąpi w pobliżu elementów elektrycznych, może również spowodować zwarcie elektryczne i wypadki związane z bezpieczeństwem.
Metody unikania:
Po uruchomieniu przeprowadzić próbę utrzymania ciśnienia: Zamknąć zawór wlotowy powietrza do butli, utrzymać ciśnienie wewnętrzne na poziomie 80% ciśnienia znamionowego, spryskać wodą z mydłem wszystkie uszczelnione części butli (zaślepki końcowe, porty powietrza, złącza) i obserwować przez 10 minut. Jeśli nie pojawiają się pęcherzyki, nie ma wycieku; jeśli pojawią się pęcherzyki, zaznacz miejsce wycieku i napraw je.
W przypadku butli w kluczowych pozycjach (np. napełnianie aseptyczne, montaż precyzyjny) należy co miesiąc przeprowadzać próbę utrzymania ciśnienia; dla cylindrów w położeniach zwykłych badanie należy przeprowadzać co kwartał. Utwórz dokumentację testów, aby szybko zidentyfikować i rozwiązać potencjalne problemy z wyciekami.