

Co to jest cylinder pneumatyczny dwustronnego działania z magnesem?
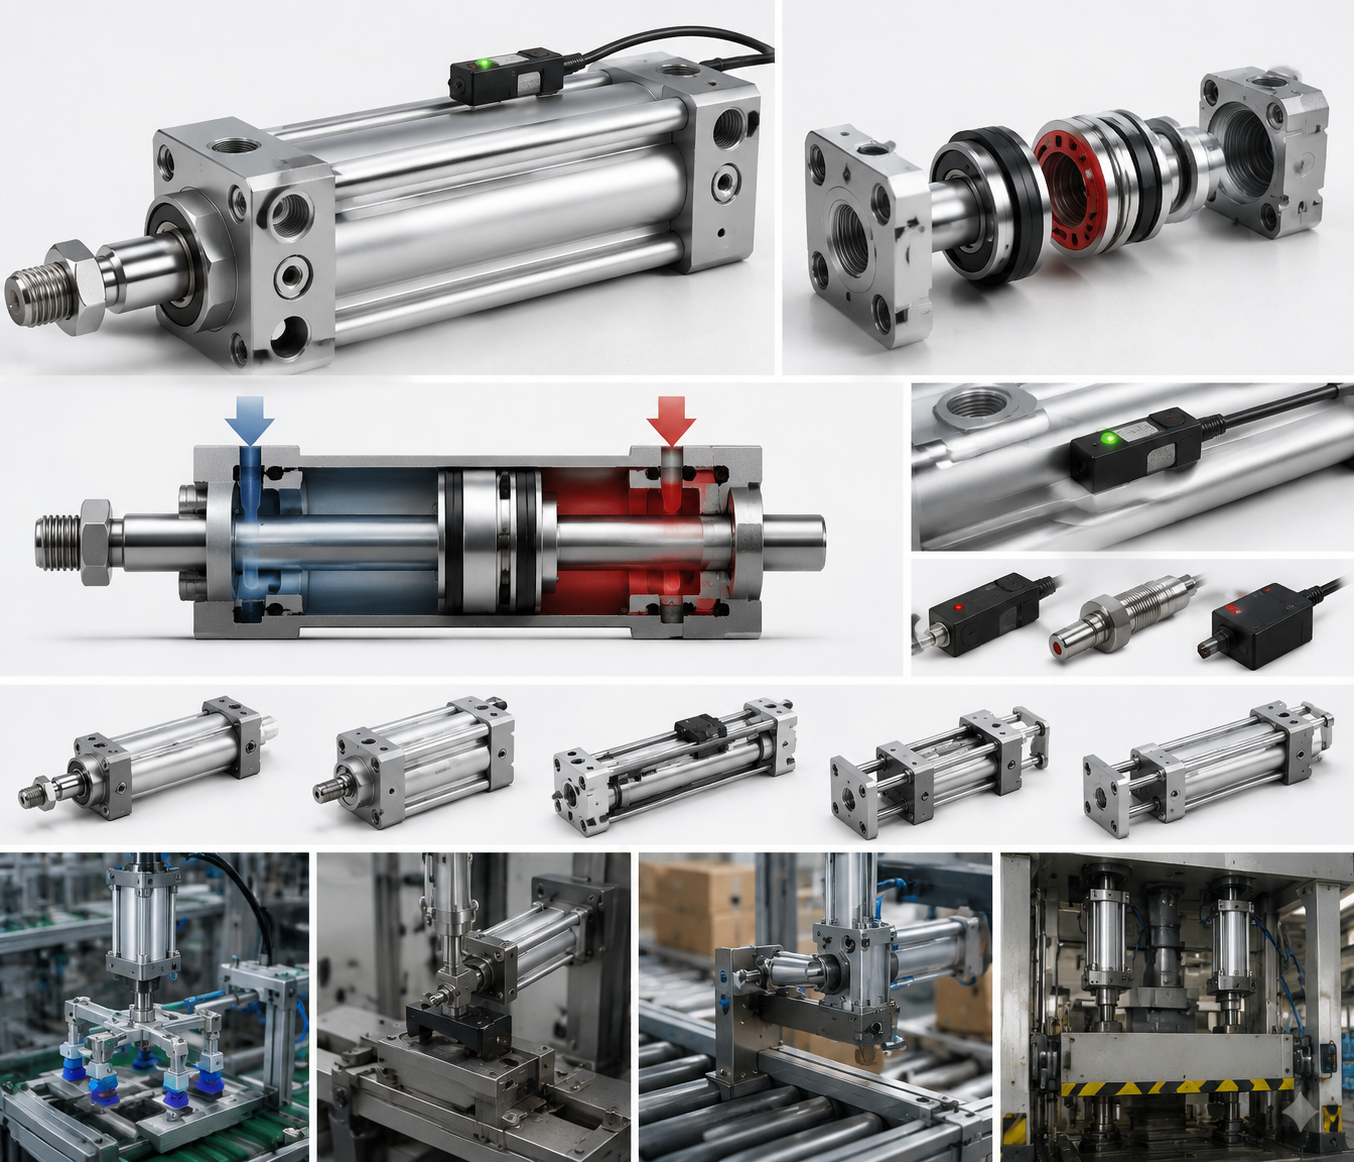
A cylinder pneumatyczny dwustronnego działania z magnesem to cylinder pneumatyczny wykorzystujący sprężone powietrze do napędzania tłoka zarówno w kierunku wysuwania, jak i cofania, podczas gdy magnes trwały osadzony w tłoku umożliwia zewnętrznemu magnetycznemu kontaktronowi lub czujnikowi efektu Halla wykrycie położenia tłoka bez żadnego kontaktu fizycznego. Taka konstrukcja zapewnia inżynierom precyzyjną informację w czasie rzeczywistym o tym, czy drążek jest całkowicie wysunięty, całkowicie wsunięty, czy – w przypadku wielu przełączników – w położeniach pośrednich.
Krótka odpowiedź dla każdego, kto wybiera cylinder powietrzny dla linii zautomatyzowanej: jeśli Twoja maszyna potrzebuje potwierdzenia położenia przed wykonaniem kolejnego kroku, wybierz cylinder dwustronnego działania z wbudowanym magnesem tłokowym. Eliminuje potrzebę stosowania zewnętrznych czujników zbliżeniowych montowanych na wspornikach, upraszcza okablowanie i skraca czas instalacji o 30–50% w porównaniu z zewnętrznymi czujnikami.
Siłowniki dwustronnego działania stanowią dominującą część siłowników pneumatycznych stosowanych w automatyce przemysłowej — według szacunków głównych dystrybutorów komponentów stanowią one około 70–80% całej sprzedaży cylindrów pneumatycznych — ponieważ dostarczają kontrolowaną siłę w obu kierunkach i umożliwiają maszynie aktywne pchanie i ciągnięcie ładunków, zamiast polegać na sprężynie powrotnej. Dodanie funkcji magnesu kosztuje tylko nieznacznie więcej, ale zapewnia znaczny wzrost sterowalności i możliwości diagnostycznych.
Jak działa mechanizm podwójnego działania
Zasada działania cylindra pneumatycznego dwustronnego działania jest prosta. Sprężone powietrze wchodzi przez tylny otwór i popycha tłok – i dołączony pręt – do przodu. Kiedy kierunkowy zawór sterujący przełącza się, powietrze dostaje się przez przedni otwór i cofa tłok. Zarówno skok wysuwania, jak i skok cofania napędzane są ciśnieniem powietrza, dlatego też używane jest określenie „podwójnego działania”.
Kluczowe elementy wewnętrzne obejmują:
- Beczka cylindra — zwykle wykonana ze stopu aluminium, stali nierdzewnej lub rury ze stali twardej chromowanej, w zależności od środowiska.
- Tłok — tarcza ślizgowa uszczelniona o-ringami lub uszczelkami miskowymi, oddzielająca dwie komory ciśnieniowe.
- Tłoczysko — przenosi siłę mechaniczną na obciążenie; twardość powierzchni wynosi zazwyczaj 58–62 HRC, aby zapewnić odporność na zużycie.
- Zaślepki końcowe (głowica i kołpak) - uszczelniają końce lufy i zawierają łączniki portów.
- Uszczelka pręta i wycieraczka — zapobiegają wyciekom powietrza i chronią przed zanieczyszczeniami.
- Magnes trwały — magnes pierścieniowy lub segmentowy, zwykle neodymowy (NdFeB) lub ferrytowy, wklejony lub wciśnięty w tłok.
Ponieważ lufa musi umożliwiać zewnętrznemu czujnikowi wykrycie pola magnetycznego, większość cylindrów używanych z tłokami magnetycznymi jest wykonana z materiałów niemagnetycznych — najczęściej anodowane aluminium. Istnieją wersje ze stalową lufą, ale do montażu czujnika wymagany jest niemagnetyczny pasek lub okienko w ściance lufy.
Siła rozciągania a siła cofania
Ponieważ tłoczysko zajmuje część powierzchni tłoka po stronie tłoczyska, efektywna powierzchnia przy wysuwaniu jest większa niż przy cofaniu. Na przykład cylinder o średnicy 50 mm i średnicy tłoczyska 20 mm przy ciśnieniu zasilania 6 barów wytwarza:
- Siła rozciągająca: π/4 × 50² × 6 × 0,1 ≈ 1178 N
- Siła odciągania: π/4 × (50² - 20²) × 6 × 0,1 ≈ 990 N
Ta asymetria ma znaczenie w zastosowaniach, w których obciążenie przy skoku wycofywania jest prawie równe obciążeniu przy skoku wysuwania. Inżynierowie często dopasowują rozmiar otworu do wymaganej siły wycofania, ponieważ jest to mniejsza z dwóch wartości.
Rola magnesu tłokowego i wykrywania położenia
Magnes osadzony w tłoku przemieszcza się wraz z nim wzdłuż otworu. Czujniki przyczepione lub opasane na zewnątrz lufy wykrywają, kiedy pole magnetyczne przechodzi przez ich lokalizację i przełączają stan wyjściowy. Daje to sterownikowi PLC lub sterownikowi sygnał binarny: „tłok jest tutaj” lub „tłok nie jest tutaj”.
Rodzaje czujników kompatybilnych z cylindrami magnetycznymi
- Kontaktrony — styki mechaniczne, które zamykają się, gdy występuje pole magnetyczne o wystarczającej sile. Niski koszt, proste okablowanie, zwykle przystosowane do 100 milionów operacji. Nadaje się do częstotliwości cykli do około 300–500 cykli/min.
- Czujniki z efektem Halla — urządzenia półprzewodnikowe bez ruchomych części. Szybsze przełączanie (do kilku kHz), odporność na wibracje, dłuższa żywotność. Dostępne w konfiguracjach wyjściowych NPN lub PNP.
- Czujniki GMR (gigantyczny magnetoopór). — oferują wyższą rozdzielczość i większy zasięg wykrywania niż efekt Halla; używane, gdy pozycja celu musi zostać wykryta z większej odległości.
- Analogowe czujniki położenia — wyprowadza ciągłe napięcie lub prąd proporcjonalne do położenia tłoka, umożliwiając monitorowanie długości skoku, a nie tylko wykrywanie końca skoku.
Systemy mocowania czujników
Różne rodziny cylindrów oferują różne opcje montażu czujników:
- Rowek typu T / rowek C — podłużny rowek wykonany w profilu lufy umożliwia przesuwanie i blokowanie korpusu czujnika w dowolnym położeniu wzdłuż skoku. Jest to najczęstsze rozwiązanie w cylindrach profilowych ISO15552.
- Mocowanie na opaskę lub krawat — czujniki są mocowane za pomocą metalowej lub plastikowej opaski wokół okrągłej obudowy. Typowe dla minicylindrów ISO6432 i cylindrów z okrągłym korpusem VDMA 24562.
- Montaż na szynie — oddzielna szyna czujników przykręcona do boku cylindra, stosowana, gdy potrzebnych jest wiele czujników umieszczonych blisko siebie.
Ustawiając pozycje czujników, należy uwzględnić histerezę magnetyczną przełącznika — zazwyczaj 0,5–2 mm dla kontaktronów i 0,3–1 mm dla urządzeń z efektem Halla. Umieść czujnik tak, aby zadziałał kilka milimetrów przed mechanicznym końcem skoku, aby uniknąć fałszywych wyłączeń spowodowanych odbiciem poduszki końcowej.
Kluczowe dane techniczne, które należy poznać przed dokonaniem wyboru
Wybór odpowiedniego siłownika pneumatycznego dwustronnego działania z magnesem wymaga dopasowania kilku parametrów do konkretnego zastosowania. Poniższa tabela podsumowuje najważniejsze z nich:
| Parametr | Typowy zasięg | Notatki |
|---|---|---|
| Średnica otworu | 8 mm – 320 mm | Określa maksymalną siłę wyjściową |
| Długość skoku | 1 mm – 2000 mm | Dłuższe pociągnięcia wymagają wsparcia lub prowadzenia pręta |
| Ciśnienie robocze | 1 – 10 barów | Większość butli ISO przystosowanych jest do maksymalnego ciśnienia 10 barów |
| Zakres temperatur | −20°C do 80°C (standardowo) | Dostępne są uszczelnienia wysokotemperaturowe do 150°C |
| Typ magnesu | Neodym lub ferryt | Neodym zapewnia silniejsze pole i szerszy zasięg czujnika |
| Amortyzacja | Brak / stałe / regulowane | Poduszki regulowane potrzebne powyżej ~0,3 m/s |
| Rozmiar portu | M5 do G1½ | Dopasowane do wymagań dotyczących natężenia przepływu |
| Styl montażu | Stopa, kołnierz, czop, sworzeń, czop | ISO 15552 definiuje znormalizowane mocowania |
Rozmiar otworu: Nie przekraczaj rozmiaru
Wielu inżynierów zwykle przewymiarowuje cylindry pneumatyczne „dla bezpieczeństwa”, ale stwarza to prawdziwe problemy: większe zużycie powietrza, większe zawory, cięższe zespoły i wolniejsze czasy cykli, ponieważ przy każdym skoku trzeba napełnić i wypuścić większą objętość. Standardowe podejście polega na obliczeniu wymaganej siły, dodaniu 25–30% współczynnika bezpieczeństwa dla zmian tarcia i obciążenia i wybraniu najmniejszego otworu, który spełnia tę wartość. W przypadku obciążenia 500 N przy współczynniku 30% i zasilaniu pod ciśnieniem 6 barów wymagany otwór wynosi około 37 mm — zatem właściwym wyborem będzie standardowy cylinder o średnicy 40 mm, a nie jednostka o średnicy 63 mm.
Uwagi dotyczące skoku i obciążenia bocznego
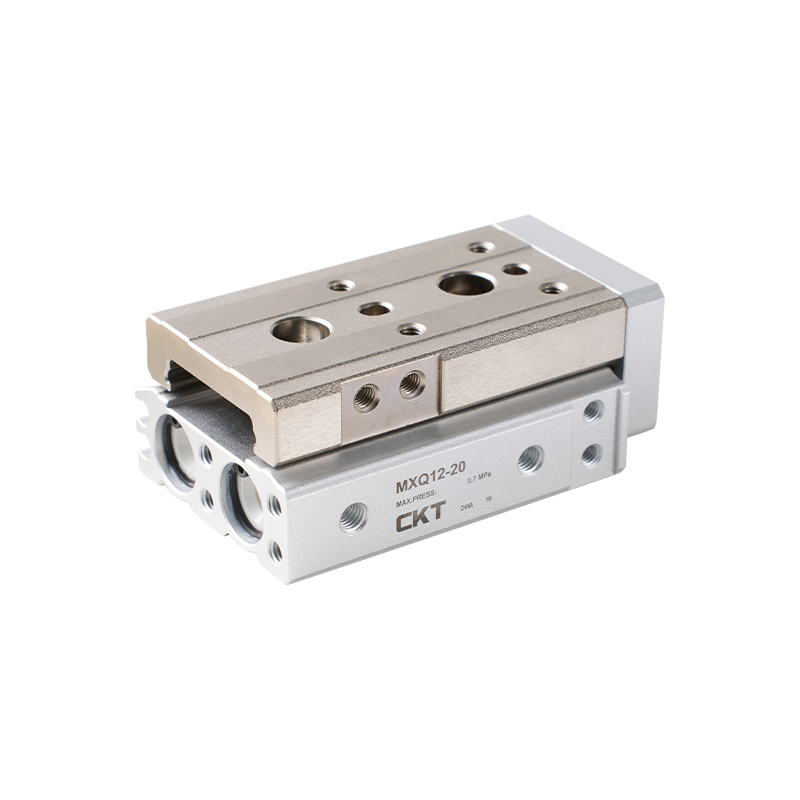
Cylindry profilowe ISO 15552 nie są zaprojektowane do przenoszenia obciążeń bocznych przez tłoczysko — obciążenie boczne przyspiesza zużycie uszczelnienia tłoczyska i może z czasem wygiąć tłoczysko. Gdy skoki przekraczają w przybliżeniu 10-krotność średnicy otworu lub gdy nie da się uniknąć sił poprzecznych, należy zastosować cylinder prowadzony (zwany także siłownikiem beztłoczyskowym z prowadzeniem lub siłownikiem z dwoma tłoczyskami prowadzonymi) zamiast standardowego cylindra pneumatycznego o średnicy okrągłej lub profilowanej. Niektórzy dostawcy oferują zintegrowane zespoły ślizgowe, które łączą cylinder dwustronnego działania z magnesem z liniową szyną prowadzącą w jednym kompaktowym opakowaniu.
Międzynarodowe standardy dotyczące cylindrów pneumatycznych dwustronnego działania
Standaryzacja jest jednym z najbardziej praktycznych aspektów doboru siłowników pneumatycznych, ponieważ oznacza, że można wymienić siłownik jednego producenta na inny bez modyfikowania maszyny – pod warunkiem, że oba spełniają tę samą normę. Trzy najważniejsze standardy dotyczące cylindrów pneumatycznych dwustronnego działania to:
- ISO 15552 — definiuje cylinder profilowy (znany również jako cylinder profilowy DIN/ISO lub VDMA 24562). Obejmuje średnice otworów od 32 mm do 320 mm. Określa wymiary montażowe, pozycje portów i amortyzację. Jest to najczęściej stosowany standard dla średnich i dużych cylindrów automatyki.
- ISO 6432 — obejmuje cylindry miniaturowe i o małej średnicy o średnicy otworu od 8 mm do 25 mm. Konstrukcja z okrągłą lufą, zazwyczaj z czujnikami do montażu taśmowego.
- ISO21287 — standard cylindra kompaktowego, obejmujący średnice średnic 20–100 mm i długość całkowitą krótszą niż odpowiedniki ISO 15552. Popularny w konstrukcjach maszyn o ograniczonej przestrzeni.
Wszystkie trzy standardy są kompatybilne z opcjami tłoka magnetycznego, chociaż geometria rowka montażowego czujnika jest różna: ISO 15552 wykorzystuje profil rowka C lub T wzdłuż wytłoczenia cylindra, ISO 6432 zazwyczaj opiera się na pasmowaniu, a ISO 21287 często zawiera podłużny rowek na zwartym korpusie.
Podczas zamawiania określenie normy (np. „ISO 15552, średnica otworu 63 mm, skok 200 mm, dwustronnego działania, tłok magnetyczny, regulowana amortyzacja na obu końcach”) zapewnia każdemu wykwalifikowanemu dostawcy wystarczające informacje do dostarczenia jednostki wymiennej. Zawsze sprawdzaj, czy jednostka zamienna zawiera tłok magnetyczny w standardzie lub jako określona opcja — niektóre modele katalogowe domyślnie go pomijają.
Zużycie powietrza i efektywność energetyczna
Sprężone powietrze jest jednym z najdroższych mediów w zakładzie produkcyjnym. Wytworzenie 1 m3 sprężonego powietrza pod ciśnieniem 7 barów kosztuje zazwyczaj 0,02–0,04 euro, w zależności od cen energii i wydajności sprężarki. Cylinder pneumatyczny dwustronnego działania zużywa powietrze przy każdym skoku – zarówno wysuwaniu, jak i cofaniu – w przeciwieństwie do cylindra jednostronnego działania, który zużywa powietrze tylko podczas jednego skoku. Jest to kompromis w zamian za posiadanie aktywnej siły w obu kierunkach.
Zużycie powietrza na cykl można obliczyć w następujący sposób:
Q (litry/cykl) = [(A_wydłużenie × skok) (A_cofanie × skok)] × (P_zasilanie 1) / 1000
Gdzie obszary są w cm², skok w cm, a ciśnienie w barach. Przykład dla otworu 50 mm / pręta 20 mm / skoku 100 mm przy ciśnieniu 6 barów:
- A_extend = π/4 × 5² = 19,6 cm²
- A_retract = π/4 × (5² − 2²) = 16,5 cm²
- Q = [(19,6 × 10) (16,5 × 10)] × 7 / 1000 = 2,53 litra/cykl
Przy 20 cyklach/minutę oznacza to 50,6 litrów/minutę — czyli około 3 m³/godzinę — z pojedynczej butli. Maszyna posiadająca 30 takich cylindrów może pobierać prawie 90 m3/h, co stanowi znaczne obciążenie sprężarki. Strategie mające na celu zmniejszenie zużycia bez poświęcania wydajności obejmują:
- Redukcja ciśnienia — praca przy 4 barach zamiast 6 barów (jeśli siła na to pozwala) zmniejsza zużycie o około 36%.
- Zmniejszenie rozmiaru cylindra — jak opisano powyżej, najskuteczniejszym środkiem jest użycie najmniejszego odpowiedniego otworu.
- Zawory miękkiego startu i zawory szybkiego wydechu — ograniczają straty powietrza podczas sekwencji rozruchowych i przyspieszają wydech, redukując czas cyklu, a tym samym ogólne zużycie.
- Trzymanie ładunków za pomocą zamków mechanicznych — jeśli cylinder musi wytrzymać obciążenie przez dłuższy czas, zamiast utrzymywać ciśnienie powietrza, należy zastosować blokadę mechaniczną lub cylinder zaciskowy.
Typowe zastosowania przemysłowe
Połączenie dwukierunkowego uruchamiania i zintegrowanego wykrywania położenia sprawia, że siłownik pneumatyczny dwustronnego działania z magnesem jest jednym z najbardziej wszechstronnych elementów automatyki przemysłowej. Poniżej znajdują się reprezentatywne zastosowania w kilku branżach.
Montaż i pick-and-place
W pionowych jednostkach typu pick-and-place siłownik pneumatyczny dwustronnego działania podnosi i opuszcza chwytak lub przyssawkę. Czujnik wycofania informuje sterownik PLC, że ramię jest całkowicie podniesione i można bezpiecznie indeksować stół transferowy. Czujnik wysunięcia potwierdza, że chwytak opadł do pozycji pobrania. Bez tych potwierdzeń maszyna działałaby na ślepo i według ustalonego timera — system magnesów i czujników eliminuje tę niepewność. Czasy cykli w tych zastosowaniach zwykle wynoszą 1–3 sekundy na cykl, a czasy reakcji czujnika poniżej 5 ms z łatwością spełniają wymagania.
Mocowanie w uchwytach CNC i spawalniczych
Zaciski mocujące napędzane cylindrami dwustronnego działania przytrzymują elementy obrabiane podczas obróbki lub spawania. Czujnik wysuniętego położenia potwierdza włączenie zacisku przed włączeniem wrzeciona lub palnika spawalniczego. Jest to blokada o znaczeniu krytycznym dla bezpieczeństwa: jeśli czujnik zasobnika nie potwierdzi, proces nie rozpocznie się. Średnice otworów 32–63 mm przy 5–6 barach są typowe dla sił mocowania 700–2000 N. W środowiskach spawania czujniki muszą tolerować zakłócenia magnetyczne powodowane przez prąd spawania — w tym przypadku preferowane są czujniki z efektem Halla z ekranowanymi kablami zamiast kontaktronów.
Bramy sortujące i przekierowujące na przenośnikach
Klapy przełączające i zasuwy odcinające w systemach przenośników są napędzane przez kompaktowe cylindry pneumatyczne dwustronnego działania — często jednostki kompaktowe ISO 21287 lub minicylindry ISO 6432 do lekkich klap. Wysunięty czujnik potwierdza, że przełącznik przesunął się do pozycji odchylenia, zanim elementy dotrą na miejsce. Potwierdzenie wycofania informuje kontroler, że ścieżka jest wolna. Częstotliwość cykli może osiągnąć 60 cykli/minutę w przypadku sortowania o dużej przepustowości, dlatego często zamiast kontaktronów stosuje się czujniki Halla.
Opakowania na żywność i napoje
Cylindry dwustronnego działania ze stali nierdzewnej z tłokami magnetycznymi są standardem w urządzeniach do przetwarzania żywności, gdzie rutynowe jest mycie wodą i środkami czyszczącymi. Czujniki o stopniu ochrony IP67 i IP69K radzą sobie z natryskiem pod wysokim ciśnieniem. Wilgoć nie ma wpływu na działanie tłoka magnetycznego, co czyni ten obszar, w którym zaleta bezkontaktowego wykrywania jest szczególnie cenna — wewnątrz cylindra nie ma styków elektrycznych, które mogłyby korodować. Rozmiary otworów są zwykle mniejsze (16–50 mm), ponieważ waga produktu w opakowaniach do żywności jest niewielka, chociaż siły muszą być wystarczające do pracy przy dużej szybkości cykli maszyn pakujących (często 100–200 cykli na minutę lub więcej).
Zastosowania w warsztatach samochodowych i prasie
Cylindry dwustronnego działania o dużej średnicy — średnica od 100 mm do 200 mm, czasem większa — są stosowane w samochodowych systemach tłoczenia i transporcie paneli nadwozia. Powszechne są siły w zakresie 5 000–30 000 N. W tym przypadku tłok magnetyczny nie tylko zapewnia informację zwrotną o końcu skoku, ale można go połączyć z analogowymi czujnikami położenia w celu monitorowania położenia w połowie skoku w celu weryfikacji jakości. Wykrywanie wielu pozycji (trzy lub więcej czujników na cylinder) umożliwia maszynie potwierdzenie, że komponent został przeniesiony do pozycji pośredniej, zanim przejmie kontrolę kolejne ramię przenoszące.
Porównanie podwójnego działania z magnesem z innymi typami cylindrów pneumatycznych
Pomaga sprawdzić, gdzie pasuje cylinder dwustronnego działania z magnesem w porównaniu z alternatywnymi typami cylindrów:
| Typ cylindra | Aktywna siła | Wykrywanie magnesu | Typowe zastosowanie |
|---|---|---|---|
| Pojedyncze działanie, powrót sprężynowy | Tylko przedłużaj | Tak (opcjonalnie) | Proste wciśnięcie/zaciśnięcie, bezpieczny powrót |
| Podwójnego działania z magnesem | Obydwa kierunki | Tak (standardowo) | Ogólna automatyzacja, większość zastosowań |
| Beztłoczyskowy cylinder linowy | Obydwa kierunki | Tak | Długie pociągnięcia, oszczędność miejsca |
| Cylinder prowadzony/dwuprężowy | Obydwa kierunki | Tak | Zabezpieczenie przed obrotem, obsługa ładunków bocznych |
| Cylinder tandemowy | Obydwa kierunki | Tak | Podwójna siła przy tym samym rozmiarze otworu |
| Pręt przelotowy (dwustronny) | Obydwa kierunki, equal force | Tak | Równa siła w obu skokach, uruchamianie krzywki |
Cylinder dwustronnego działania z magnesem jest domyślnym punktem wyjścia dla prawie każdego nowego projektu. Odszedłbyś od tego tylko wtedy, gdy szczególne ograniczenie – równa siła w obu kierunkach, obciążenia boczne, wyjątkowo długi skok, brak miejsca na przedłużony pręt – popycha cię w stronę jednej z alternatyw.
Najlepsze praktyki instalacyjne
Maksymalne wykorzystanie cylindra pneumatycznego dwustronnego działania z magnesem zależy w dużej mierze od prawidłowej instalacji. Poniższe praktyki konsekwentnie oddzielają dobrze działające systemy od problematycznych.
Wyrównanie
Oś środkowa cylindra musi być równoległa do kierunku ruchu. Niewspółosiowość nawet o 1–2° powoduje boczne obciążenie tłoczyska i uszczelki tłoczyska. W ciągu tysięcy cykli przyspiesza to zużycie i powoduje wycieki uszczelnień. Używaj połączeń pływających (zwanych również oczkami prętowymi z łożyskami sferycznymi lub przegubami przegubowymi) na końcu drążka, gdy nie można zagwarantować idealnego wyrównania. Przeguby pływające eliminują niewspółosiowość kątową do 3–5°, w zależności od modelu.
Regulacja amortyzacji
Wyreguluj śruby amortyzacji końcowej, gdy cylinder pracuje z prędkością roboczą i obciążeniem. Zacznij od całkowicie otwartej poduszki (minimalne ograniczenie) i stopniowo ją zamykaj, aż cylinder zacznie zwalniać płynnie, bez podskakiwania na końcu skoku. Docelową strefą hamowania jest zazwyczaj ostatnie 10–20 mm skoku. Zbyt mocne dokręcenie śruby poduszki niepotrzebnie wydłuża czas cyklu; niewystarczająca amortyzacja powoduje hałas uderzeniowy, naprężenia mechaniczne pokryw cylindrów i ramy maszyny oraz przedwczesną awarię zespołu tłoka.
Pozycjonowanie czujnika
Po montażu włącz cylinder i zaobserwuj, w którym miejscu skoku zapala się dioda LED czujnika. Przesuń czujnik tak, aby dioda LED włączała się i wyłączała stale przy żądanej pozycji tłoka. Pozostawić 2–3 mm odstępu od mechanicznego ogranicznika końcowego. Dokręcić śrubę blokującą czujnik momentem zalecanym przez producenta — zazwyczaj 0,3–0,8 Nm w przypadku małych czujników. Niedokręcone czujniki ślizgają się z biegiem czasu; Czujniki o zbyt dużym dokręceniu pękają.
Jakość dostarczanego powietrza
Zamontować zespół filtr-regulator-smarownica (FRL) przed rozdzielaczem sterującym zasilającym cylinder. Filtr powinien usuwać cząstki większe niż 5 μm i osiągać punkt rosy poniżej minimalnej temperatury otoczenia, aby zapobiec kondensacji wewnątrz cylindra. Wiele nowoczesnych uszczelek cylindrów jest zaprojektowanych do pracy bez smarowania — przed dodaniem oleju smarowego sprawdź dane producenta, ponieważ niektóre uszczelki są przeznaczone do pracy w suchym powietrzu i pęcznieją pod wpływem mgły olejowej.
Kontrola przepływu
Zainstaluj zawory sterujące przepływem na wyjściu licznika (po jednym na port), aby niezależnie kontrolować prędkość wysuwania i cofania. Licznik – dławienie wylotu, a nie zasilania – zapewnia płynniejszy i bardziej kontrolowany ruch przy zmiennym obciążeniu. Wejście licznika może powodować nieregularny ruch pod obciążeniem. Stopniowo ustawiaj kontrolę przepływu, monitorując prędkość: dla większości zastosowań typowa jest prędkość tłoczyska wynosząca 0,1–0,5 m/s; zastosowania wymagające dużych prędkości mogą osiągać prędkość do 1,5 m/s, ale będą wymagały większych zaworów i wyższej jakości amortyzacji.
Harmonogram konserwacji i rozwiązywanie problemów
Cylindry pneumatyczne dwustronnego działania należą do najbardziej niezawodnych elementów układu pneumatycznego, ale nie są bezobsługowe. Ustrukturyzowane podejście do konserwacji zapobiega nieplanowanym przestojom.
Punkty rutynowych kontroli
- Wyciek uszczelki pręta — dopuszczalna jest niewielka warstwa oleju na nasmarowanym cylindrze; kropelki lub widoczny wyciek powietrza na uszczelce tłoczyska wskazują na zużycie i potrzebę wymiany zestawu uszczelek. W przypadku niesmarowanych cylindrów problemem jest każdy widoczny wyciek.
- Powierzchnia pręta — sprawdzić pod kątem zarysowań, korozji lub wgnieceń, które mogłyby uszkodzić uszczelkę tłoczyska. Uszkodzony pręt należy wymienić, a nie tylko wypolerować, ponieważ chropowatość powierzchni dramatycznie wpływa na żywotność uszczelnienia.
- Funkcja czujnika — sprawdzić, czy dioda LED na każdym czujniku świeci przy prawidłowym położeniu tłoka podczas każdej zmiany biegów. Czujnik, który nie uruchamia się już niezawodnie, oznacza albo uszkodzony czujnik, albo osłabiony magnes (co jest niezwykle rzadkie w przypadku magnesów neodymowych, ale możliwe w zastosowaniach wysokotemperaturowych).
- Elementy mocujące — sprawdzić luz spowodowany wibracjami. Nałożyć środek do zabezpieczania gwintów na elementy złączne pracujące w środowiskach o wysokich wibracjach.
- Ciśnienie zasilania powietrzem — sprawdzić, czy ciśnienie robocze na wlocie butli jest zgodne ze specyfikacją projektową. Spadek ciśnienia w przewodzie zasilającym wskazuje na zbyt mały rozmiar przewodu lub częściowo zamknięty zawór.
Typowe wzorce i przyczyny usterek
- Cylinder nie wysuwa się ani nie cofa: Sprawdź działanie zaworu kierunkowego, ciśnienie zasilania i czy zawór regulacji przepływu jest całkowicie zamknięty. Zablokowany tłumik wydechu może również uniemożliwić ruch.
- Powolny, powolny ruch: Zbyt małe przewody lub złączki, zatkany filtr, częściowo zamknięta kontrola przepływu lub niewystarczające ciśnienie zasilania.
- Czujnik nie uruchamia się: Czujnik w niewłaściwej pozycji, uszkodzony czujnik lub nieprawidłowe okablowanie wejściowe sterownika PLC. Sprawdź diodę LED czujnika — jeśli świeci, ale sterownik PLC nie widzi sygnału, problem dotyczy okablowania lub karty wejściowej, a nie czujnika lub magnesu.
- Dryf cylindra pod obciążeniem: Nieszczelność wewnętrznego uszczelnienia tłoka umożliwiająca ominięcie tłoka przez powietrze. Wymienić zestaw uszczelki tłoka. Jeśli otwór lufy jest porysowany, należy wymienić korpus cylindra.
- Hałas uderzeniowy na końcu skoku: Śruby amortyzacji nieprawidłowo wyregulowane lub zużyte uszczelki amortyzacji. Wyreguluj lub wymień uszczelki poduszek.
Planowana wymiana uszczelki powinno odbywać się w odstępach czasu określonych w danych serwisowych producenta — zazwyczaj co 2 000–5 000 km przesuwu tłoka lub co 2–5 lat w zastosowaniach o umiarkowanych obciążeniach. Śledzenie cykli cylindrów za pośrednictwem sterownika PLC przy użyciu samych sygnałów czujników pozwala uzyskać precyzyjną liczbę cykli, która może automatycznie wywołać alert dotyczący konserwacji.
Wybór pomiędzy głównymi producentami
Rynek cylindrów pneumatycznych dwustronnego działania z magnesem jest dojrzały i konkurencyjny. Kilku producentów oferuje produkty zgodne z normami ISO o porównywalnej wydajności, a decyzja często zależy od czynników wykraczających poza samą butlę.
- Festo — znana z szerokiej gamy produktów obejmującej rodziny DSBC (ISO 15552) i ADN (ISO 21287). Silna w Europie, obszerna dokumentacja i narzędzia konfiguracyjne online.
- SMC — największy na świecie producent pneumatyki pod względem przychodów. Seria C95 (ISO 15552) i CQ2 (kompaktowa) jest szeroko dostępna na całym świecie. Oferta czujników SMC jest szczególnie obszerna.
- Parkera Hannifina — serie P1D (ISO 15552) i P5S (ISO 6432). Silna pozycja na rynkach Ameryki Północnej i przemysłu ciężkiego.
- Norgrena — cylindry serii RM/92000 ISO 15552; dobra dostępność na rynkach europejskich.
- Airtac/Mindman/CKD — Azjatyccy producenci oferujący produkty zgodne z ISO w niższych przedziałach cenowych, szeroko stosowane w zastosowaniach OEM wrażliwych na koszty.
W przypadku zakupów na wymianę lub MRO, jeśli to możliwe, należy wybierać tego samego producenta co zainstalowaną jednostkę, aby uniknąć subtelnych różnic wymiarowych w geometrii szczeliny czujnika lub położeniu portów. W przypadku nowych projektów maszyn wybierz na podstawie lokalnej dostępności, czasu realizacji dostawy, ceny jednostkowej przy oczekiwanej rocznej wielkości i jakości internetowego konfiguratora produktów producenta — dobry konfigurator pozwala zaoszczędzić znaczną ilość czasu inżynieryjnego podczas projektowania.
Warianty specjalne, o których warto wiedzieć
Oprócz standardowego cylindra pneumatycznego dwustronnego działania z magnesem, dostępnych jest kilka specjalistycznych wariantów dostosowanych do specyficznych potrzeb zastosowań:
Klasa czystości i półprzewodników
W butlach przeznaczonych do pomieszczeń czystych klasy ISO 3–6 zastosowano materiały o niskim stopniu odgazowania, specjalne smary lub powłoki tworzące suchą powłokę oraz elementy zewnętrzne ze stali nierdzewnej. Funkcja tłoka magnetycznego jest w pełni zgodna z wymogami pomieszczeń czystych, ponieważ czujnik działa na zewnątrz i podczas normalnej pracy wewnątrz cylindra nie powstają żadne cząstki metalu.
ATEX/strefa niebezpieczna
W atmosferach wybuchowych — kabiny lakiernicze, zakłady chemiczne, zakłady przeładunku zboża — zarówno cylinder, jak i czujnik muszą posiadać certyfikat ATEX. Sam cylinder powietrzny jest z natury bezpieczny (nie zawiera elementów elektrycznych), ale okablowanie i obudowa czujnika muszą spełniać wymagania kategorii 2 lub 3 ATEX. Należy używać wyłącznie czujników wyraźnie wymienionych jako zatwierdzone przez ATEX dla danego modelu butli.
Stal nierdzewna odporna na korozję
Beczka, tłoczysko i zaślepki ze stali nierdzewnej 316 są dostępne u kilku producentów do zastosowań morskich, przybrzeżnych, farmaceutycznych i spożywczych, gdzie aluminium lub stal węglowa mogłyby korodować. Właściwości niemagnetyczne stali nierdzewnej 316 są zgodne z czujnikiem tłoka magnetycznego — stop jest austenityczny, a zatem nieferromagnetyczny, więc nie zakłóca zdolności czujnika do wykrywania pola magnesu tłokowego.
Cylindry wielopozycyjne
Łącząc cylinder dwustronnego działania z drugim cylindrem o różnej długości skoku w tandemie, można uzyskać trzy różne położenia: całkowicie wsunięty, w połowie skoku (pierwszy cylinder wysunięty, drugi wsunięty) i całkowicie wysunięty (oba wysunięte). Jest to opłacalna alternatywa dla siłownika elektrycznego z serwonapędem, gdy wymagane są tylko trzy oddzielne pozycje. Każda pozycja jest weryfikowana przez czujnik magnetyczny na odpowiednim cylindrze.